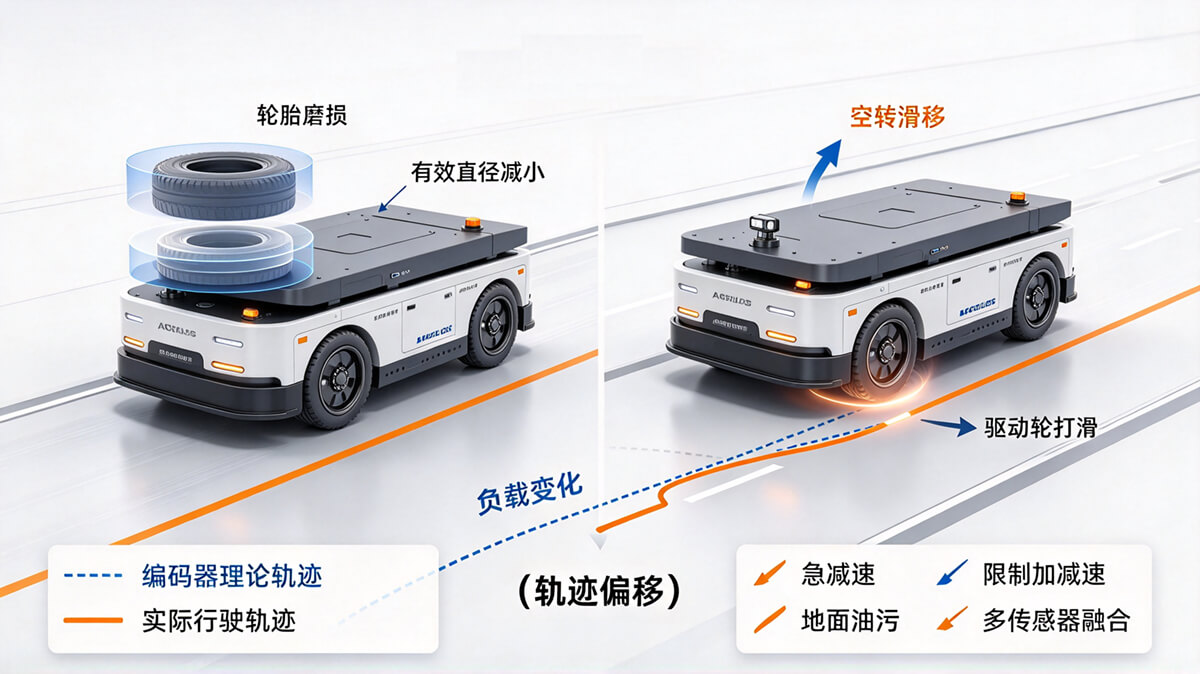
AGV如何通过编码器检测车辆运行位置?工作原理与误差校准解析
解析AGV如何通过编码器检测车辆运行位置,介绍增量式与绝对式编码器的工作原理、行驶距离计算、定位误差来源及校准方法,并结合机械加工和汽车零部件生产场景,说明编码器与导航系统协同实现精准停车和自动搬运的技术方案。
阅读更多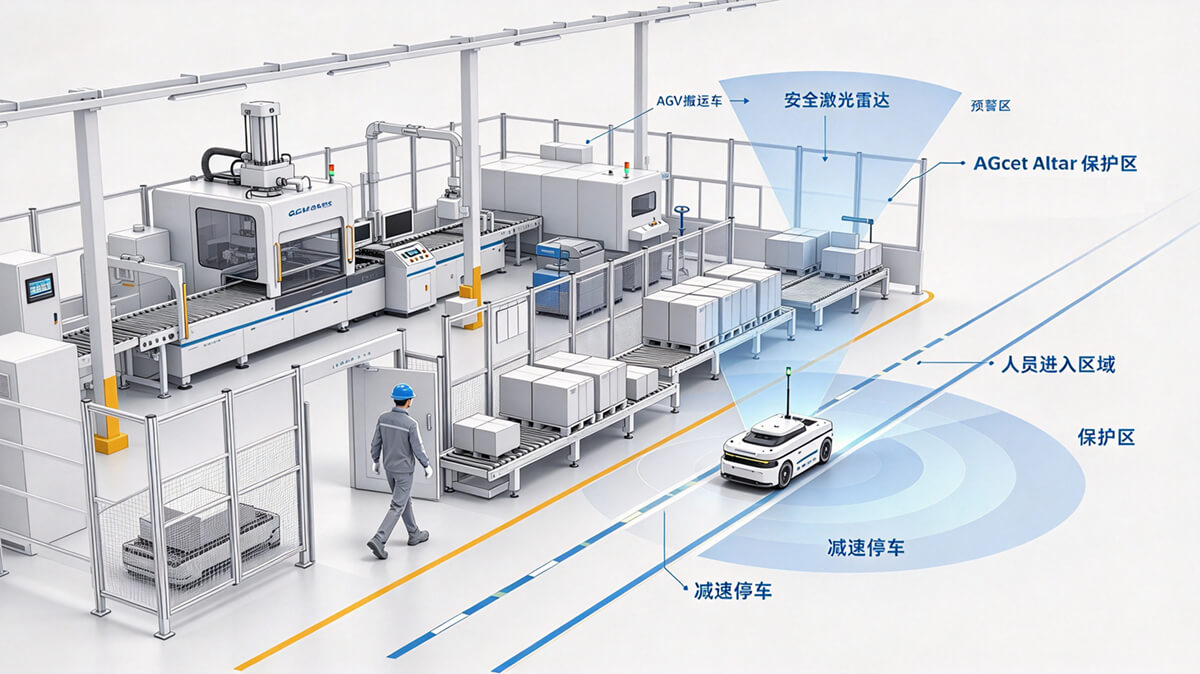
AGV需要配置安全激光雷达吗?从人员防护、运行环境到安全控制的工程选型分析
AGV(自动导引运输车)应用于生产车间、仓储物流和自动化产线时,不仅需要按照规划路线完成物料运输,还需要识别运行区域内的人员、设备及其他障碍物。安全激光雷达是实现移动设备主动避障和人员安全防护的重要组件,但并非所有AGV都必须采用相同的配置方案。AGV是否需要配置安全激光雷达,取决于设备结构、运行速度、载荷特征、作业环境、人员活动情况以及整套系统的风险评估结果。 对于人车混行、交叉路口较多
阅读更多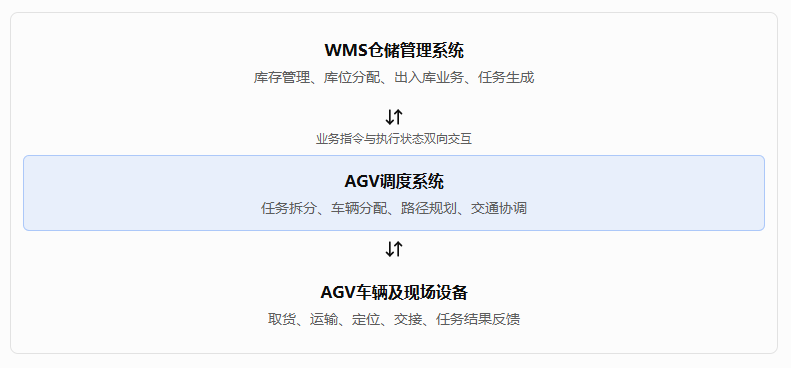
AGV搬运车如何与WMS仓储管理系统实现对接?从任务下发到库存同步的集成方案
详细解析AGV与WMS仓储管理系统的对接架构、接口数据、任务下发、车辆调度及库存状态同步机制,结合原材料入库和生产线自动补料场景,说明系统集成中的任务校验、异常处理、设备选型与验收测试要点,为制造企业建设自动化仓储物流系统提供技术参考。
阅读更多无轨电动搬运车激光导航系统的工作原理:从环境感知到精准定位与自主行驶
解析无轨搬运车激光导航系统的工作原理,介绍环境建图、实时定位、路径规划与运动控制,并结合机械加工、汽车零部件装配等场景,分析定位精度影响因素、设备选型及项目验收要点,为企业规划自动化搬运方案提供参考。
阅读更多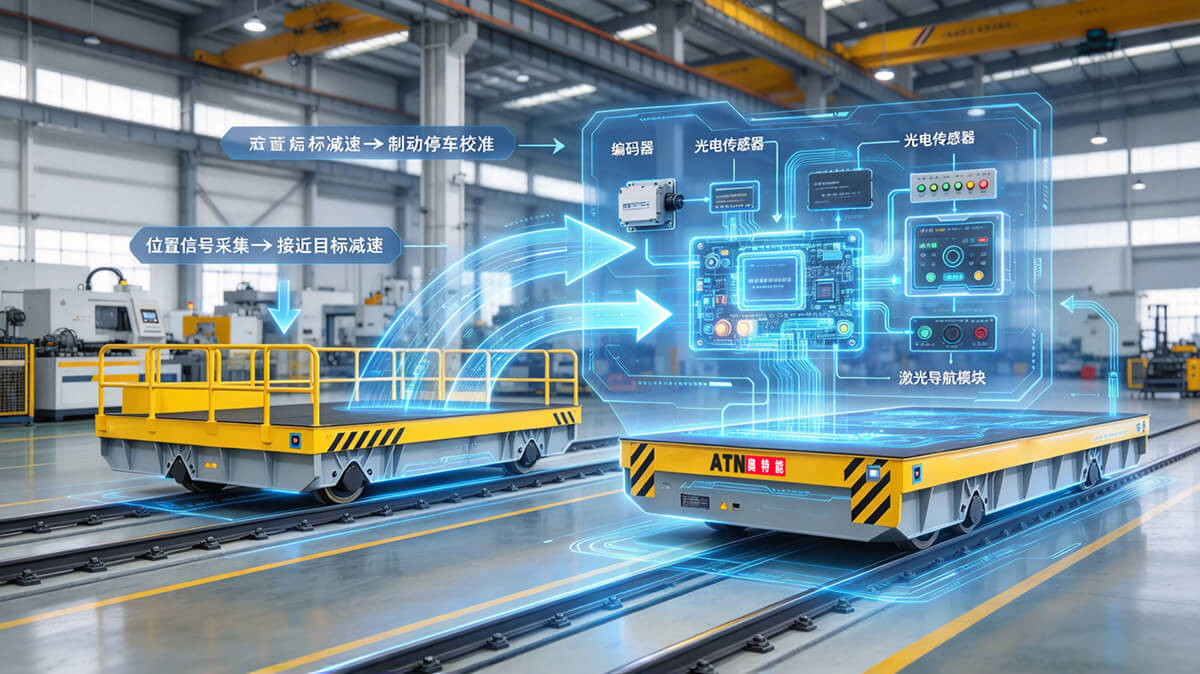
电动平车如何实现定点停车?定位原理与精准停车方案
电动平车如何实现定点停车?本文从编码器、光电检测、激光导航、机械定位等技术原理出发,分析轨道式与无轨电动平车的精准停车方案,并结合机械制造、汽车装配等实际场景介绍工位对接和定位系统选型。
阅读更多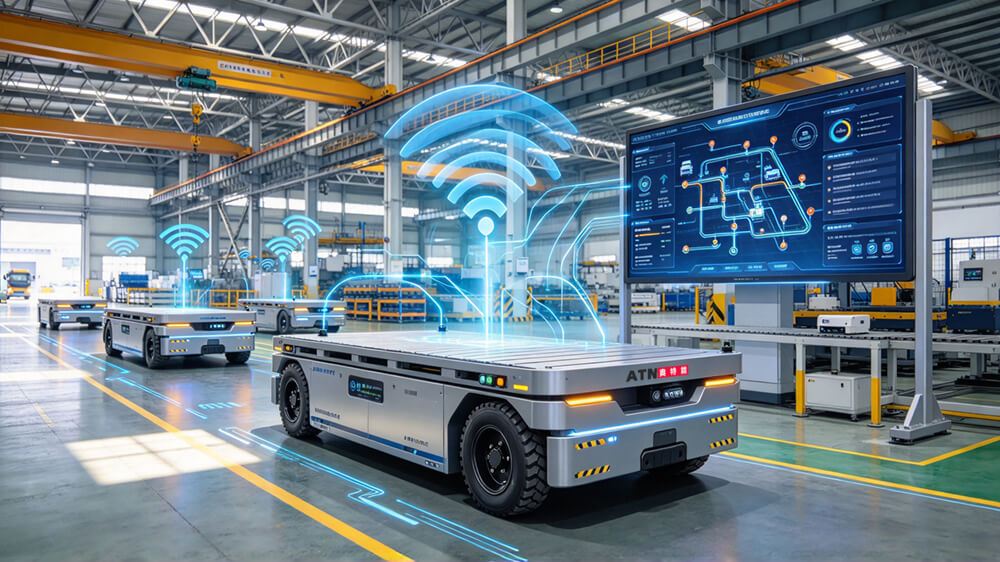
无轨搬运车如何进行多车协同调度?任务分配与路径规划解析
解析无轨搬运车多车协同调度技术,从任务分配、路径规划、交通管制到死锁处理,介绍重载无轨搬运车在机械制造、钢结构及大型设备转运中的应用方案。
阅读更多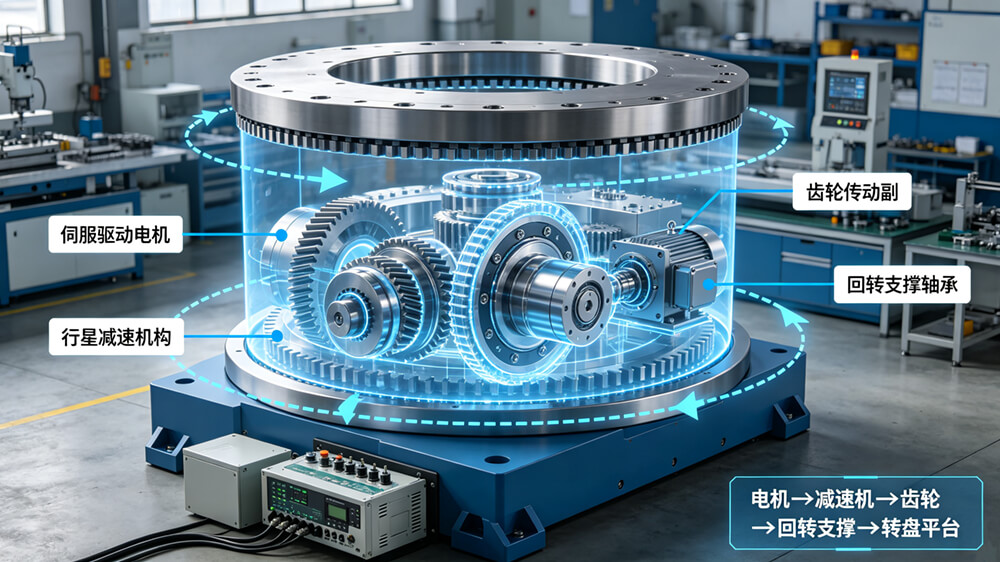
电动转盘如何实现360度旋转?驱动原理与定位技术解析
电动转盘如何实现360度旋转?本文从电机驱动、减速机构、回转支撑、编码器定位及控制系统等方面解析其工作原理,并结合汽车零部件、重型机械制造等场景说明电动转盘的选型与自动化应用。
阅读更多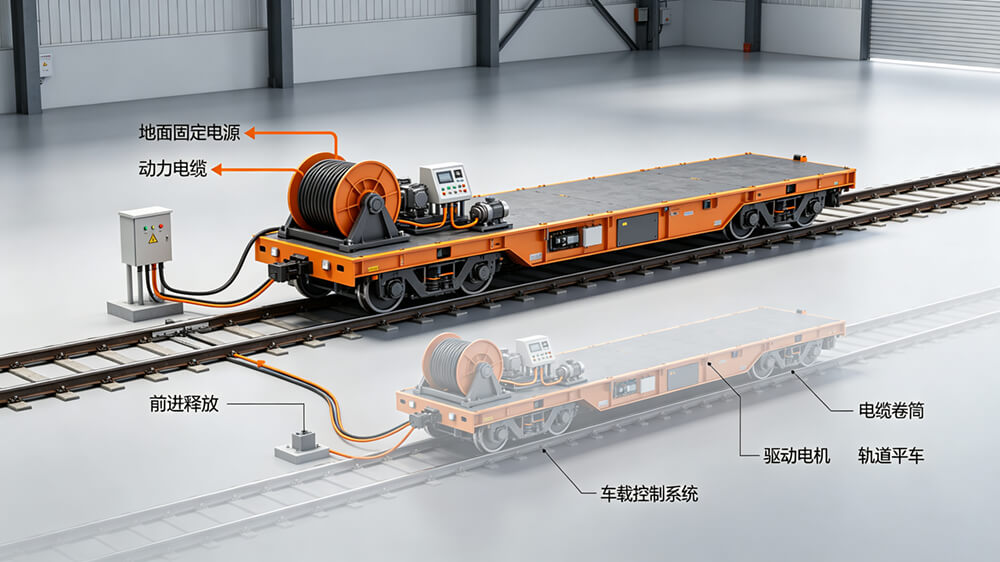
电动平车电缆卷筒供电系统如何工作?从供电原理到现场应用解析
电动平车电缆卷筒供电系统通过电缆自动收放实现连续供电,本文详细解析其工作原理、系统组成、技术参数及适用场景,为重型物料搬运设备选型提供参考。
阅读更多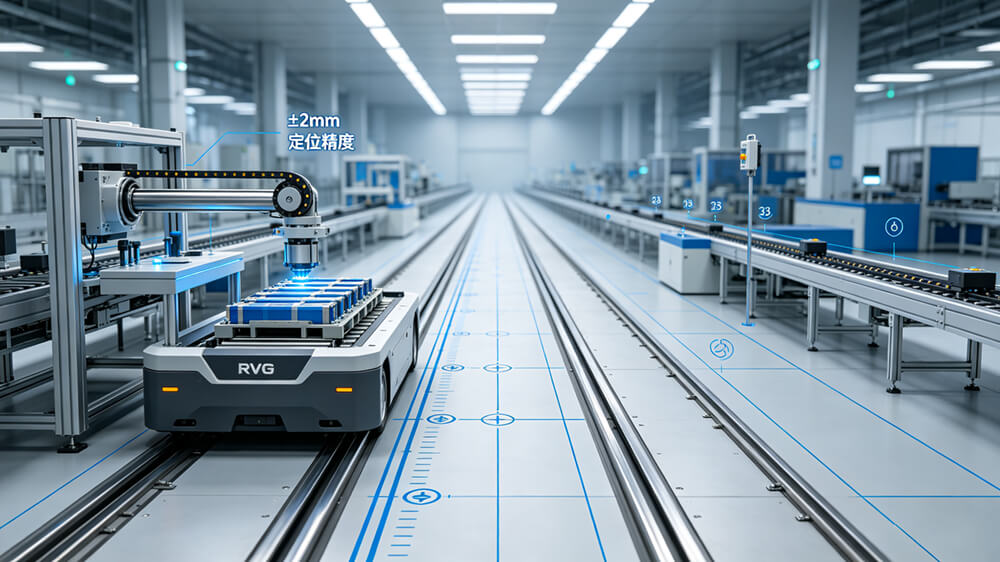
RGV直线轨道和环形轨道的运行原理:结构、控制方式与应用场景详解
深入解析RGV直线轨道和环形轨道的运行原理、控制方式及结构区别,结合汽车焊装、锂电池生产等场景,分析直线RGV与环形RGV的选型方法、定位精度和物流应用方案。
阅读更多
AGV磁导航系统如何实现路径识别?从磁场检测到精准循迹的技术解析
AGV磁导航系统如何实现路径识别?本文从磁场检测、传感器阵列、偏差计算、路径纠偏和站点定位等方面解析磁导航AGV工作原理,并结合汽车零部件、3C电子等场景分析磁导航方案的适用条件及选型方法。
阅读更多
RGV如何与WMS和WCS系统实现通信?通信架构与对接方案解析
RGV如何与WMS、WCS系统实现通信?本文从WMS任务管理、WCS设备调度到RGV控制执行,解析RGV通信架构、数据交互、任务状态和异常处理,并结合汽车制造、新能源电池等场景介绍实际系统集成方案。
阅读更多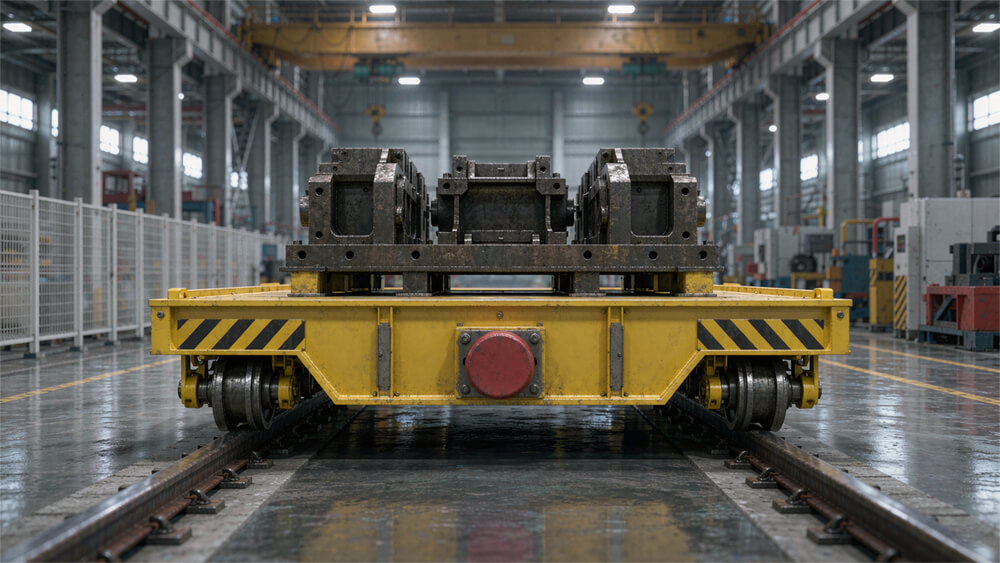
电动平车有哪些常见供电方式?电池、滑触线、电缆卷筒选型解析
电动平车有哪些常见供电方式?本文详细分析蓄电池、滑触线、电缆卷筒等供电方案的工作原理及适用工况,并结合汽车制造、钢结构和重型机械车间场景,介绍电动平车如何根据载重、运输距离、运行频率和生产节拍进行供电方式选型。
阅读更多