电动平车如何实现定点停车?定位原理与精准停车方案
在钢结构制造、机械加工、冶金、汽车制造等工厂中,电动平车承担着钢卷、模具、设备底座、大型结构件等重型物料的水平运输。对于简单的点对点搬运,车辆能够启动、行驶和停止只是基本要求;当平车需要与加工设备、装配工位、升降平台或自动输送线衔接时,“停在哪里”就成为影响整个物流流程的重要问题。
尤其是在自动化生产线上,如果电动平车每次停车位置存在较大偏差,后续的机械手抓取、输送线接驳或工装定位就可能需要额外调整。因此,电动平车的定点停车并不是简单地设置一个停车开关,而是由位置检测、行驶距离计算、减速控制、停车校准和安全联锁共同完成。
新乡奥特能针对不同运输路线和自动化程度,可采用轨道式电动平车、无轨电动平车以及相应的定位控制方案。公开资料显示,其轨道式电动平车覆盖5—600吨级载重范围,运行速度可根据车型配置在0—30m/min范围内;公开的25吨无轨电动平车额定载重为25吨,运行速度为0—1.2m/s,导航定位精度为±10mm。
电动平车定点停车,本质是“位置识别+减速控制+停车校准”
电动平车实现定点停车,一般需要建立车辆当前位置与目标停车点之间的对应关系。控制系统获取编码器、光电传感器、磁导航、激光导航或其他位置检测装置反馈的信息,当车辆接近目标位置时降低运行速度,在进入停车区域后执行制动,并根据定位信号完成最终停车校准。
对于轨道式电动平车,轨道本身承担车辆导向作用,因此控制系统可以结合编码器、限位开关、光电检测等方式确定车辆位置。对于无轨电动平车,则需要根据项目要求选择磁导航、激光导航、视觉导航或其他定位方式。
这里需要区分“导航精度”和“最终停车精度”。导航系统负责确定车辆所在位置和行驶路径,而与生产设备进行精准对接时,还可能需要增加机械定位、光电校准、激光测距或二次定位机构。新乡奥特能公开的部分自动化搬运设备资料中,已经采用机械定位与光电检测结合的方式实现工位定点停靠,相关RGV产品公开停靠精度可达到±5mm以内。
因此,企业提出“电动平车如何精准停车”时,不能只看导航设备的一个精度参数,而应该根据最终对接对象确定整个定位链路。
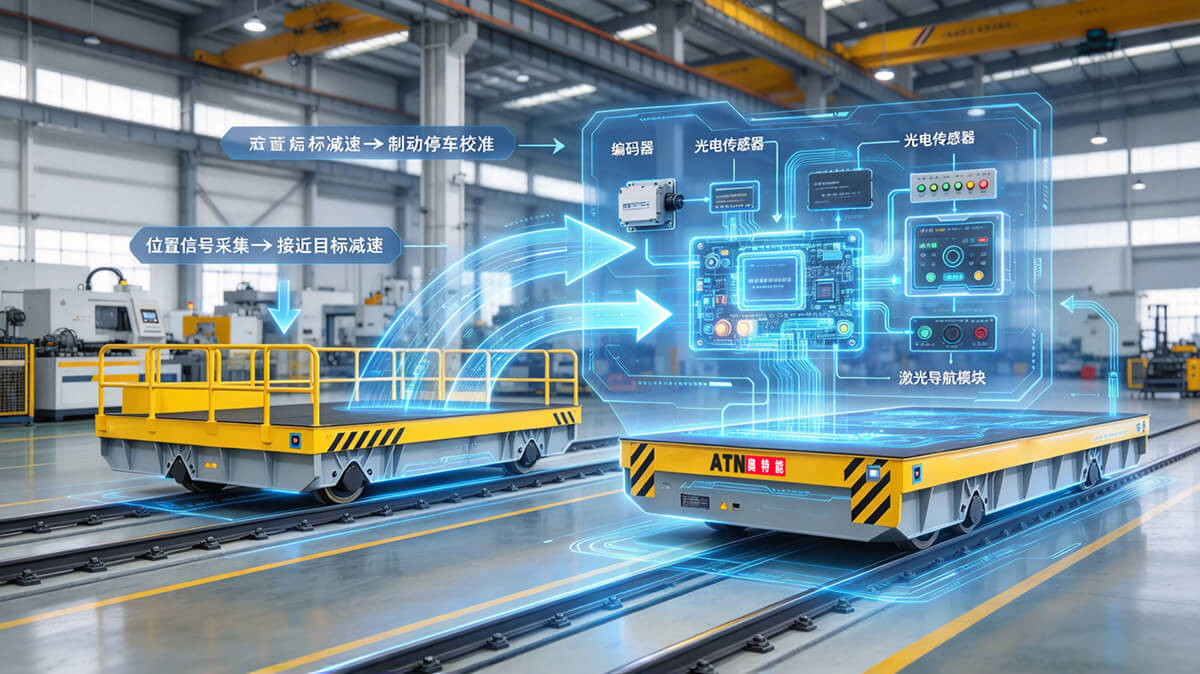
固定路线重载运输,可通过轨道与位置检测实现稳定停车
在大型机械制造车间,电动平车经常需要承担几十吨甚至数百吨工件的转运。例如大型机床底座完成焊接后,需要从焊接区运输至机加工区,再进入装配区域。这类运输路线通常比较固定,工件重量大,停车位置又与后续工序直接相关。
此时可以采用轨道式电动平车,根据厂房布局铺设直线、L型、环形或其他形式的运行轨道。车辆沿轨道运行,由编码器记录运行距离,再通过设置在目标工位附近的光电开关、限位检测或其他定位装置确认停车位置。
新乡奥特能公开资料显示,其轨道电动平车产品覆盖5—600吨级载重,公开运行速度范围为0—30m/min,轨距可根据项目进行非标设计,公开资料给出的可定制范围为600—2000mm,并可根据工况采用蓄电池、低压轨道或电缆卷筒等供电方式。
对于这种重型运输场景,定点停车设计重点通常不在于让车辆高速运行,而在于保证车辆接近目标工位后能够平稳减速,并使台面中心、货物中心与目标设备保持合理的位置关系。
例如大型设备底座需要进入加工工位时,可以将停车点设置在机床上下料区域,通过“高速段运行—减速段运行—低速定位—停车确认”的控制逻辑,让电动平车逐步接近目标位置。若工位还需要机械设备自动取料,则可以增加定位销、挡停机构或光电确认信号,使车辆停车完成后再允许下一设备动作。
这种方式更适合路线固定、负载较大、工位明确的生产物流系统。
产线布局经常调整时,无轨电动平车需要把定位系统纳入整车设计
另一种典型工况来自汽车零部件、工程机械、大型装备装配等柔性制造车间。
这类工厂的生产布局可能随着产品型号、工艺流程和订单结构变化而调整。大型模具、工装、半成品或设备模块需要在不同区域之间转运,运输路线不一定长期固定。此时,无轨电动平车能够通过导航系统规划行驶路线,并将停车位置写入控制程序或调度系统。
新乡奥特能公开的一款25吨无轨电动平车,额定载重为25吨,运行速度为0—1.2m/s,采用电池供电,并支持遥控或智能导航运行,公开导航定位精度为±10mm。
在这种方案中,停车定位通常由“导航定位+低速控制+目标点校准”组成。车辆首先根据导航系统到达目标区域,进入停车范围后降低速度,再利用二维码、磁钉、视觉标识、激光测距或其他辅助定位手段完成精确停车。
如果工厂存在窄巷道、重型负载以及多个方向对接需求,还需要综合考虑车辆底盘尺寸、转向方式和运动控制。例如采用360度全向移动的重载搬运平台时,车辆能够在更复杂的厂内空间完成方向调整,但最终是否能够精准停靠,仍然取决于轮组控制、编码器反馈、导航定位和对接机构之间的匹配。
电动平车与传统人工驾驶搬运方式相比,定位方式发生了什么变化?
人工驾驶电动平车同样可以在指定位置停车,但停车过程更多依赖驾驶员观察、判断和操作。对于普通的厂内转运,这种方式可以满足使用需求;当平车需要与自动化设备连续协作时,停车位置就需要转化为控制系统能够识别的“数字位置”。
自动化电动平车的思路是将目标工位设置为明确的控制点。例如A点对应上料工位,B点对应缓存工位,C点对应装配工位。调度系统下发运输任务后,车辆按照路径运行,到达指定位置后完成减速和定位,并将“已到位”信号反馈给上位控制系统。
| 定点停车环节 | 常见实现方式 | 主要作用 |
|---|---|---|
| 位置识别 | 编码器、光电、磁钉、激光、视觉 | 判断车辆当前位置 |
| 路径控制 | 轨道、磁导航、激光导航等 | 确定运行方向 |
| 减速控制 | 变频调速、驱动控制 | 接近目标点时降低速度 |
| 精定位 | 光电校准、激光测距、机械定位 | 修正最终停车位置 |
| 到位确认 | PLC、传感器、安全联锁 | 确认车辆具备下一步作业条件 |
这种控制逻辑使电动平车从单纯的“运输设备”变成生产物流系统中的一个执行单元。
自动化工位对接时,停车精度不能只靠导航系统
在实际项目中,一个容易被忽略的问题是:车辆定位精度达到±10mm,并不意味着所有设备都能够直接完成自动对接。
例如平车需要将模具送到液压机旁,或者把物料台车送至自动输送线入口,真正决定能否顺利交接的可能是车体中心线、货物位置、台面高度以及接口尺寸。
因此,工程设计通常需要把定位分成两个阶段。车辆通过导航系统进入目标区域属于粗定位,随后通过光电、激光、机械挡停或定位销完成精定位。对于要求更高的自动上下料工位,还可以让平车在停车后输出到位信号,只有PLC确认位置、载荷和安全状态满足条件后,下一设备才开始动作。
新乡奥特能公开的RGV应用资料中,部分定点停靠方案采用机械定位+光电检测方式,并公开停靠精度±5mm以内;这类技术思路同样可以作为电动平车自动工位对接时的设计参考,但具体精度需要根据车辆结构和项目现场实测确定。
选型时,应先确定“需要停在哪里”,再确定“采用什么定位方式”
电动平车定点停车方案并不存在一个适用于所有工厂的固定配置。
如果项目是50吨、100吨甚至更大载荷,路线长期固定,可以优先从轨道式方案考虑,通过轨道导向、编码器和工位检测构建停车控制系统;如果生产区域经常变化,则可以评估无轨电动平车,通过激光、磁导航或视觉导航实现柔性路径运输。新乡奥特能公开资料中的150吨无轨电动平车支持磁导航、激光导航和视觉导航,公开运行速度为0—10km/h,定位精度为±10mm,可作为重载无轨项目的参数参考。
对于采购和工程人员而言,真正需要提供给设备厂家的信息包括额定载荷、货物尺寸、运行距离、通道宽度、目标停车点数量、停车精度、地面条件、供电方式以及是否需要与MES/WMS或PLC系统通信。只有这些条件明确后,定位系统、驱动系统和安全控制方案才能形成匹配。
新乡奥特能在电动平车、无轨搬运车及自动化物流设备设计中,可根据载重、路线、供电方式和自动化程度进行非标配置。对于需要高精度定位、重型负载、窄巷道作业或柔性化生产的项目,定点停车应当作为整套搬运系统的一部分进行设计,而不是在车辆完成后再单独增加一个停车功能。
从工程角度看,电动平车实现定点停车的关键并不是单一定位元件,而是“驱动控制、位置检测、减速逻辑、精定位和安全联锁”的协同。当这些环节与实际工位接口相匹配后,电动平车才能稳定完成从重载运输到自动化工位对接的转换。