无轨搬运车如何进行多车协同调度?任务分配与路径规划解析
在重型制造、机械加工、钢结构、能源装备等工厂中,无轨搬运车正在承担越来越多的大型设备、工装和重型物料转运任务。与单车自动运行相比,当同一厂区同时部署多台无轨搬运车后,真正需要解决的问题就不再只是“车辆能不能自动行驶”,而是如何让多台车辆按照生产任务有序运行,并在交叉路口、装卸工位和狭窄通道等区域保持合理的运行秩序。
这也是无轨搬运车多车协同调度的核心。
新乡奥特能的定制驱动无轨搬运车采用无固定轨道的轮胎式行走方式,可根据现场运输路线进行规划,并支持多工位对接、多车调度以及MES/WMS系统连接。对于生产布局变化较大的工厂,这种方案可以把车辆调度与生产物流任务结合起来,使重型物料运输从单车控制进一步发展为车队级管理。
多车运行的核心不是“同时跑”,而是统一管理任务与道路资源
多台无轨搬运车进入同一作业区域后,每辆车都有独立的位置、速度、载荷、任务状态和目标工位。如果仅由车辆自主执行点到点移动,就需要额外解决车辆之间的路径冲突、任务重复分配、路口占用以及异常车辆退出等问题。
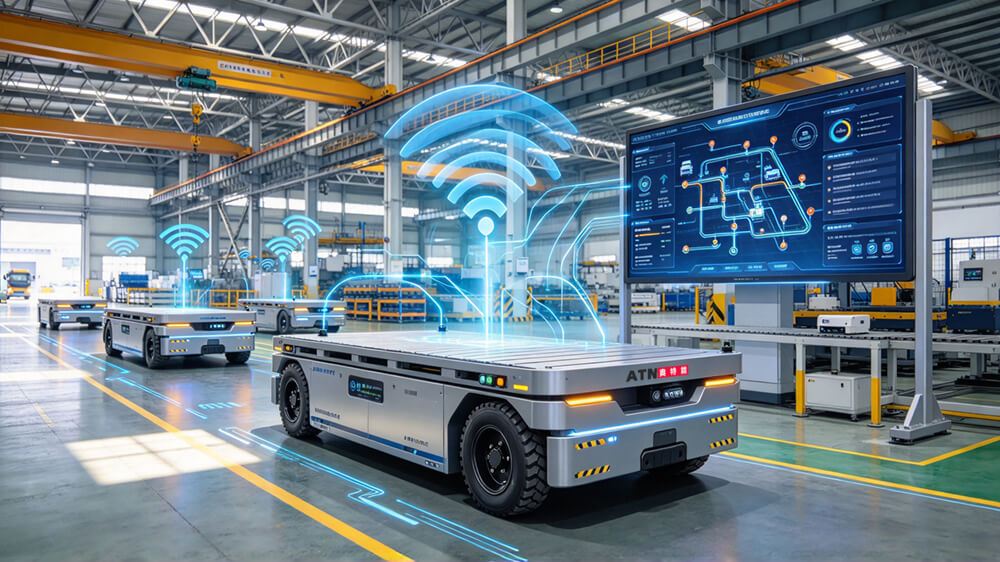
因此,一个完整的多车协同系统通常由上位调度系统、无线通信网络、车辆控制器、定位系统以及安全传感器共同构成。
技术原理可以简单理解为:调度系统把厂区道路数字化成可计算的路径网络,根据每台无轨搬运车的实时位置、任务状态和目标位置进行任务分配,再通过路径规划和交通管制机制对车辆的行驶顺序进行协调;车辆控制器负责把调度指令转化为速度、转向和停车动作。
在实际工程中,调度系统并不是简单按照“距离最近”分配任务,还需要综合考虑车辆当前是否空闲、剩余电量、额定载荷、当前路径拥堵程度以及目标工位的可用状态。
上海交通大学关于民用客机总装车间AGV任务分配与路径规划的研究也表明,多车自动运输系统需要同时处理任务分配和路径规划问题,而不是单独优化某一台车辆的行驶路线。
从“任务池”开始调度,让不同负载车辆承担合适的运输任务
对于重载无轨搬运车而言,多车调度的第一步是建立统一任务池。
例如机械制造车间同时产生“模具从存放区运输至加工区”“大型底座运输至装配区”“设备模块运输至测试区”三类任务。调度系统接收到任务后,可以根据物料重量、车辆当前位置、运输距离以及工位状态,将任务分配给符合载荷和尺寸要求的车辆。
这一点对于重型运输尤其重要。新乡奥特能公开资料显示,其无轨电动平车产品覆盖不同载重等级,部分无轨重载设备可根据项目进行非标设计;公开的150吨无轨电动平车资料中,额定载重可达150吨,运行速度为0—10km/h,支持磁导航、激光导航和视觉导航等方式,公开定位精度为±10mm。
因此,多车调度不能只考虑“哪台车距离任务点近”,还必须判断车辆是否具备完成该任务的承载能力和定位条件。
对于不同吨位车辆混合运行的项目,可以在调度系统中建立车辆能力模型。例如轻载车辆承担工装周转,中型车辆承担生产物料配送,重载车辆承担大型设备和结构件转运。这样可以避免所有运输任务都进入同一个车辆队列,使车队形成按照任务类型分工的运行模式。
路口和交叉区域,需要通过时间窗控制车辆通行
无轨搬运车不像固定轨道车辆那样受到单一轨道线路约束,厂区道路可以根据现场工艺进行规划。因此,多车运行时,交叉路口、装卸区以及狭窄通道通常需要重点进行交通管制。
一种常见方法是将这些区域设置成虚拟交通资源。车辆接近冲突区域时,调度系统根据当前车辆的位置和预计到达时间判断是否存在路径重叠。如果发现两台车辆将在同一时间进入同一区域,则提前分配通行权,让其中一台车辆等待,或者为另一台车辆重新规划路径。
基于时间窗的多AGV交通管制技术就是类似思路:系统提前根据车辆尺寸、路径和预计运行时间判断潜在冲突,再进行时间窗分配。
对于无轨搬运车,这种方法还需要考虑车辆尺寸。特别是重载车辆平台通常较长、较宽,不能只用车辆中心点判断是否发生冲突,而需要把车体外廓纳入路径规划模型。
当厂区存在两条可行路线时,调度系统还可以根据道路当前占用情况进行动态选择。例如一台车辆前方路径需要等待另一台车辆通过,而旁边存在可用通道时,系统可以重新计算绕行路线,使车辆等待时间与绕行时间处于合理平衡。
多车协同还要解决“死锁”,不能只处理碰撞
多车系统中另一个重要问题是死锁。
例如车辆A占用区域1并等待区域2释放,车辆B占用区域2并等待区域3,车辆C又占用区域3并等待区域1。如果调度系统只判断单一车辆前方是否存在障碍,就可能出现多个车辆相互等待的状态。
因此,多车调度系统需要建立区域预约、车辆优先级和异常释放机制。
在设计路径时,可以把厂区划分为主干道、支路、交叉区、装卸区和等待区,并针对不同区域设定不同的通行规则。车辆进入某个受控区域前先申请资源,驶离后释放资源。当系统发现多个车辆形成循环等待关系时,可以根据任务优先级、车辆载荷状态和已经等待时间重新分配通行顺序。
相关研究也将多AGV的路径冲突、死锁以及任务分配视为多车动态调度的重要问题;近年来的研究进一步开始将路网负载均衡纳入动态路径规划,而不仅仅追求单车最短路径。
机械制造场景:大型工件多工位转运需要“重载+柔性调度”
机械制造车间经常存在大型底座、模具、机架、工程机械部件等物料。这类物料重量大、外形尺寸不规则,而且加工、装配和检测工位之间的物流路线会随着产线调整发生变化。
如果采用无轨搬运车进行多工位转运,问题重点不是单台车辆的行驶,而是如何让多台车辆围绕多个工位持续执行运输任务。
例如车间设置A、B、C三个加工区域,同时产生多个运输任务。调度系统可以将车辆位置、物料重量和目标工位状态实时纳入任务分配。当一台重载无轨搬运车正在执行A区大型工件运输时,另一台车辆可以承担B区工装周转任务;当A区任务结束后,车辆再进入下一任务队列。
这种模式适合生产节拍变化明显、物流路线需要调整的制造环境。新乡奥特能的无轨搬运车产品采用无固定轨道运行方式,并支持根据现场运输路线进行定制,适用于大型设备、生产工装、钢结构件和模具等重型物料转运。
钢结构和重型装备场景:重点解决多车避让与工位对接
钢结构、能源装备及大型设备制造现场通常具有物料尺寸大、运输距离长、车辆运行区域开放等特点。生产过程中可能同时存在原材料转运、半成品转运和成品转运,多个运输任务容易在主通道和装配区域汇集。
这类场景可以采用“主干通道+工位支路+缓冲区”的道路模型。调度系统统一掌握车辆任务和位置,在主通道上进行车辆排序,在工位附近设置低速区和精准停车点,让车辆按照生产节拍进入装卸区域。
对于需要与生产设备精准对接的场景,可以采用激光导航、视觉导航、二维码或多传感器定位等方式实现车辆位置识别。新乡奥特能公开资料中的激光SLAM导航AGV定位精度为±10mm,实际项目还需要结合地面条件、环境特征、车体尺寸和最终对接机构确定最终定位方案。
这意味着无轨搬运车的多车协同不能单纯依靠软件调度。车辆底盘、导航系统、定位方式、通信系统和装卸机构必须作为一个整体进行设计。
无轨多车调度与传统单车运输模式的区别
从工程实施角度看,两种模式的核心差异并不是简单的“自动化程度高低”,而是物流组织方式不同。
| 对比项目 | 单车运输模式 | 无轨搬运车多车协同模式 |
|---|---|---|
| 任务管理 | 单车执行指定任务 | 调度系统统一管理任务池 |
| 路径规划 | 车辆按照固定任务行驶 | 根据车辆状态动态分配路径 |
| 路口管理 | 依赖现场交通规则 | 软件进行区域预约和通行控制 |
| 多车运行 | 车辆之间相对独立 | 车辆共享地图、任务和交通资源 |
| 生产变化 | 需要重新安排车辆任务 | 可通过调度策略调整任务分配 |
| 系统接口 | 可独立运行 | 可根据项目与MES/WMS等系统连接 |
| 重载适应 | 取决于车辆结构 | 可按照载荷建立车辆能力模型 |
对于工厂管理者而言,多车协同真正带来的变化,是把无轨搬运车从一台“自动运输车辆”变成生产物流系统中的一个执行单元。新乡奥特能公开产品资料已经将多车调度、多工位对接以及MES/WMS系统接口作为定制无轨搬运车的应用能力之一。
多车项目实施时,应把车辆参数与调度参数一起规划
无轨搬运车多车协同项目在前期规划阶段,需要同步确定车辆载重、平台尺寸、运行速度、导航方式、定位精度、最小通行空间、充电方式和通信方式等参数。
例如公开产品资料中的重载全向移动平台,载重量可定制至1—600吨,车体尺寸可做到1.5—15m,运行速度范围为0—30m/min,并可配置铅酸或锂电池。这些数据说明重载无轨移动设备的参数跨度较大,因此不能用单一车型参数直接套用到所有多车项目。
对于实际工程,车辆数量也不宜脱离任务量单独确定。应该根据单位时间任务数量、单次运输距离、装卸等待时间、充电时间和道路容量进行仿真或计算,再确定合理的车辆配置。
当车队规模增加后,调度系统还需要关注路网负载。如果所有车辆都集中使用同一条主通道,即使每台车都能够正常运行,整体物流也可能受到道路资源限制。因此,现代多车调度逐渐从单纯的最短路径规划转向综合考虑路径冲突、道路负载和动态交通状态。相关研究已经提出基于滑动时间窗和动态路阻因素的多AGV路径规划方法,用于处理高负载路网中的拥堵问题。
无轨搬运车的价值在于把重载运输纳入统一物流系统
无轨搬运车多车协同调度的核心,并不是让多台车辆同时移动,而是建立一套能够处理任务分配、路径规划、交通管制、区域预约、异常处理和生产系统对接的完整控制逻辑。
对于机械制造、钢结构、能源装备、大型设备装配等场景,新乡奥特能可以根据物料重量、车体尺寸、运输路线和工位布局定制无轨搬运车,并结合导航定位与智能调度系统形成重载物流解决方案。对于存在多车辆、多工位以及生产节拍变化的工厂,更适合从整个车队和物流网络角度进行方案设计,而不是只关注单台车辆的载重和速度参数。