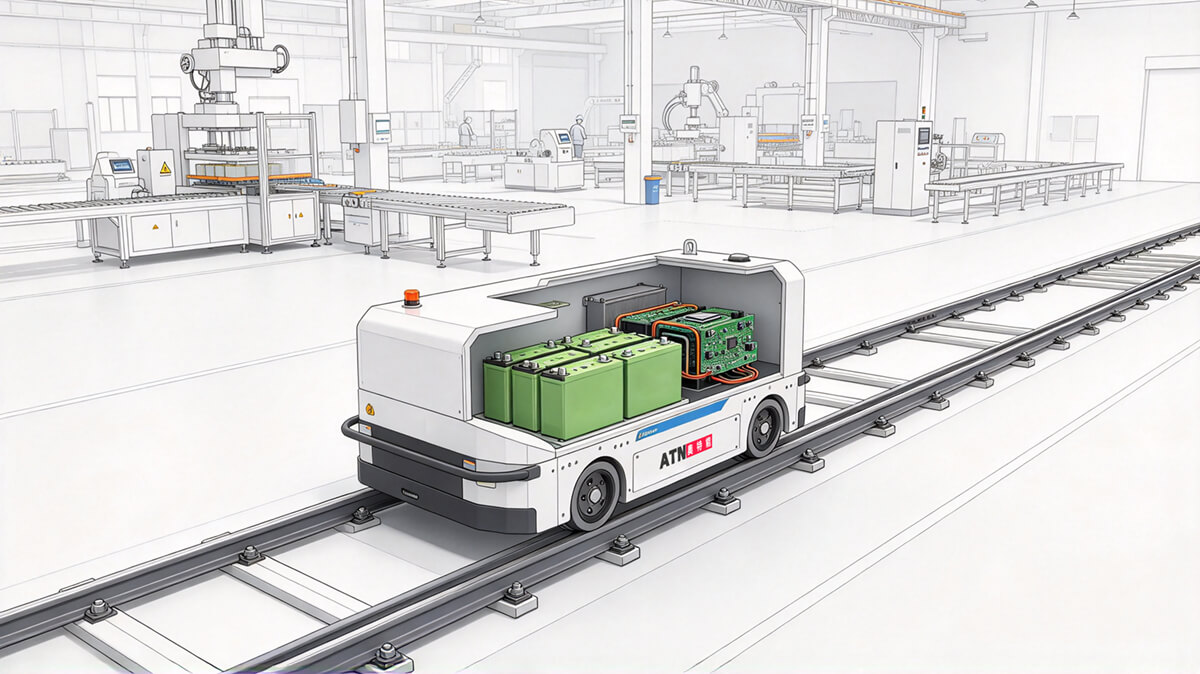
RGV供电方式怎么选?电池、电缆和滑触线的区别与应用方案
RGV供电方式如何选择?本文从工作原理、运行距离、供电连续性、维护要求及行业应用等方面,对比电池、电缆和滑触线供电方案,帮助企业结合载荷、运输节拍与轨道布局规划合适的RGV供电系统。
阅读更多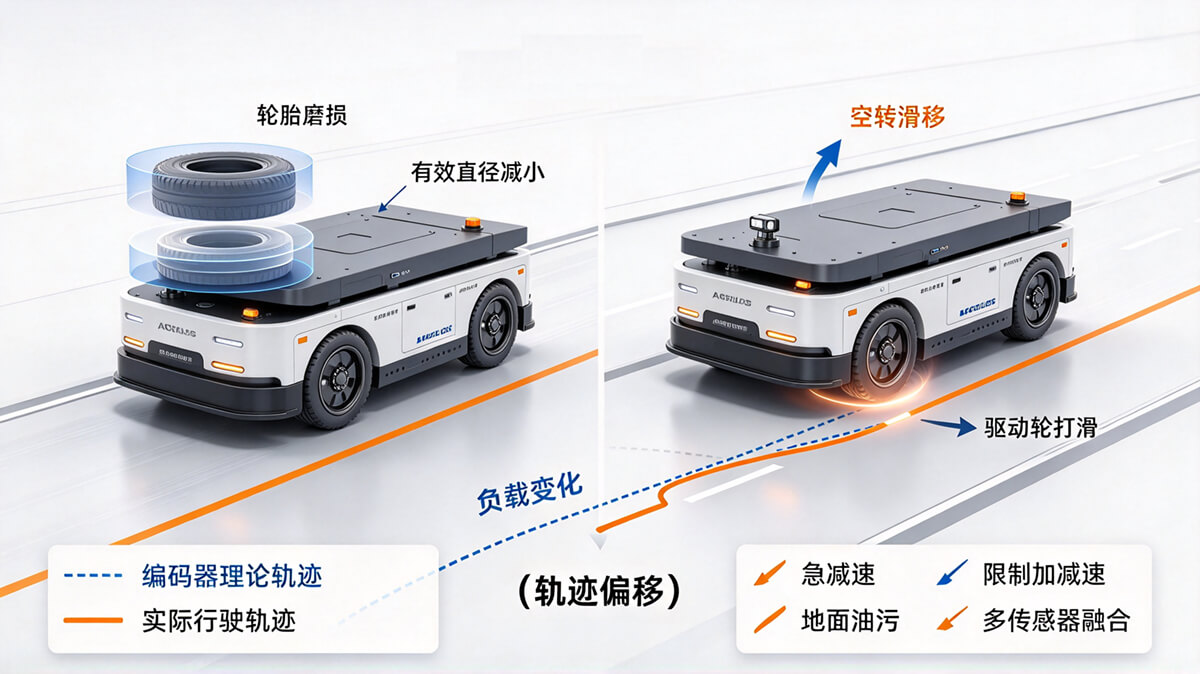
AGV如何通过编码器检测车辆运行位置?工作原理与误差校准解析
解析AGV如何通过编码器检测车辆运行位置,介绍增量式与绝对式编码器的工作原理、行驶距离计算、定位误差来源及校准方法,并结合机械加工和汽车零部件生产场景,说明编码器与导航系统协同实现精准停车和自动搬运的技术方案。
阅读更多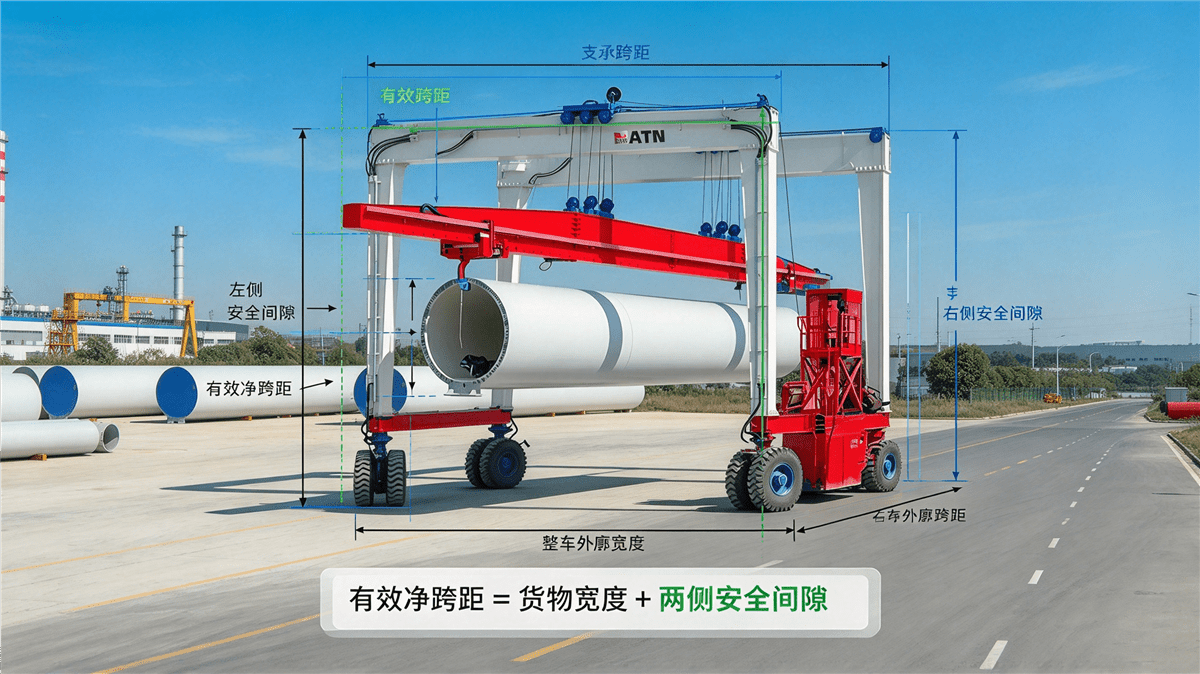
轮胎式跨运车跨距如何选择?货物尺寸与结构设计选型指南
轮胎式跨运车跨距如何选择?本文从货物尺寸、有效净跨距、额定载荷、车体结构及现场通道等方面解析选型要点,结合钢材仓储与预制构件转运场景,介绍新乡奥特能跨运车非标设计的工况匹配思路。
阅读更多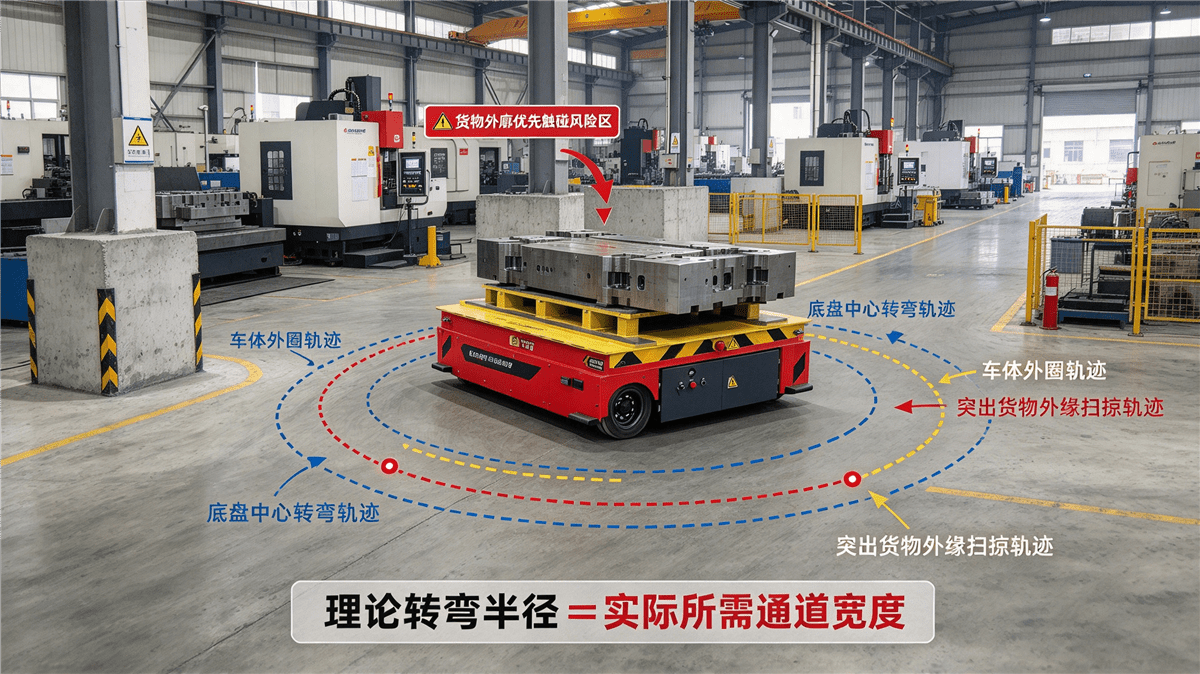
无轨搬运车最小转弯半径如何确定?从车辆结构到厂内通道的工程选型分析
无轨搬运车最小转弯半径如何确定?本文从转向结构、车体尺寸、载荷外廓和现场通道条件出发,解析转弯空间核算方法及机械加工、汽车零部件配送等场景的选型要点,为无轨搬运车规划与设备配置提供参考。
阅读更多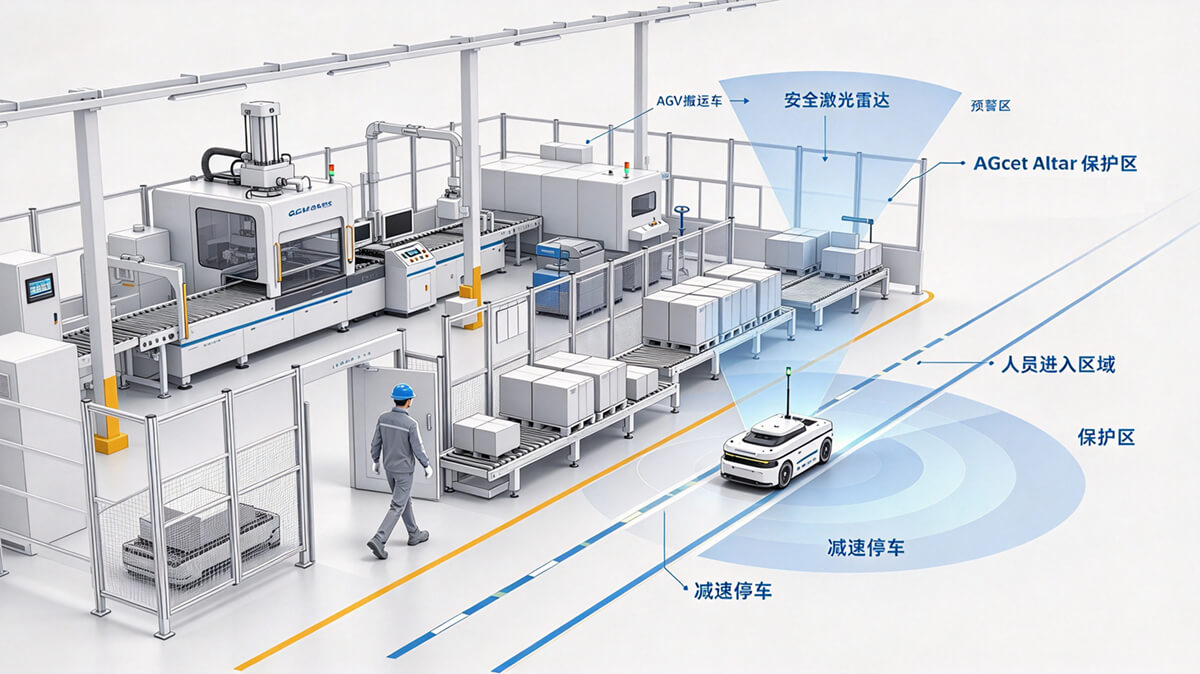
AGV需要配置安全激光雷达吗?从人员防护、运行环境到安全控制的工程选型分析
AGV(自动导引运输车)应用于生产车间、仓储物流和自动化产线时,不仅需要按照规划路线完成物料运输,还需要识别运行区域内的人员、设备及其他障碍物。安全激光雷达是实现移动设备主动避障和人员安全防护的重要组件,但并非所有AGV都必须采用相同的配置方案。AGV是否需要配置安全激光雷达,取决于设备结构、运行速度、载荷特征、作业环境、人员活动情况以及整套系统的风险评估结果。 对于人车混行、交叉路口较多
阅读更多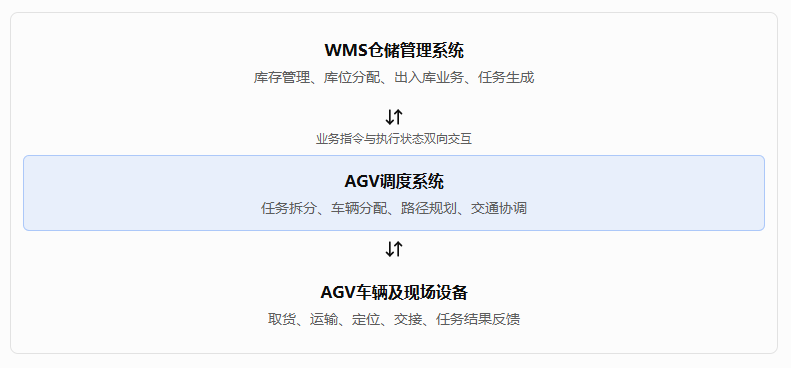
AGV搬运车如何与WMS仓储管理系统实现对接?从任务下发到库存同步的集成方案
详细解析AGV与WMS仓储管理系统的对接架构、接口数据、任务下发、车辆调度及库存状态同步机制,结合原材料入库和生产线自动补料场景,说明系统集成中的任务校验、异常处理、设备选型与验收测试要点,为制造企业建设自动化仓储物流系统提供技术参考。
阅读更多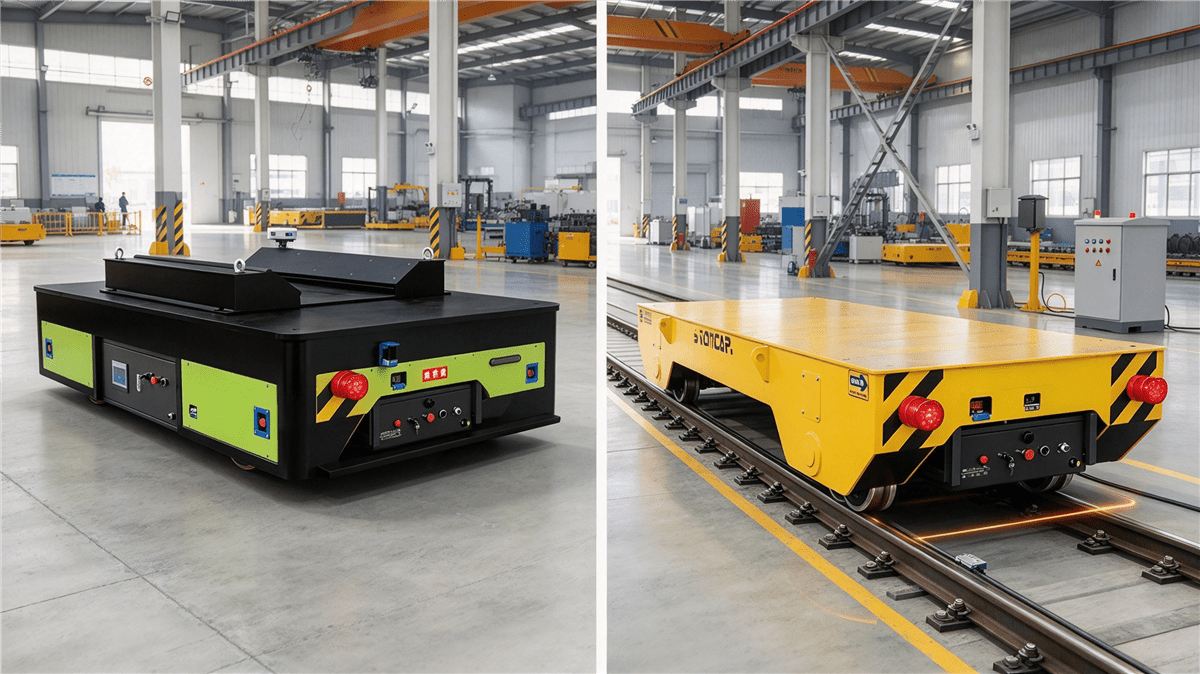
无轨搬运车和轨道电动平车哪个好?从运输路线、载荷与使用成本分析
无轨搬运车和轨道电动平车哪个好?本文从运行路线、载荷能力、供电方式、定位控制、基础设施和采购成本等方面进行对比,并结合机械加工、钢卷转运等场景分析设备选型方法,帮助企业根据运输路线、生产布局和自动化需求选择合适的工业搬运方案。
阅读更多无轨电动搬运车激光导航系统的工作原理:从环境感知到精准定位与自主行驶
解析无轨搬运车激光导航系统的工作原理,介绍环境建图、实时定位、路径规划与运动控制,并结合机械加工、汽车零部件装配等场景,分析定位精度影响因素、设备选型及项目验收要点,为企业规划自动化搬运方案提供参考。
阅读更多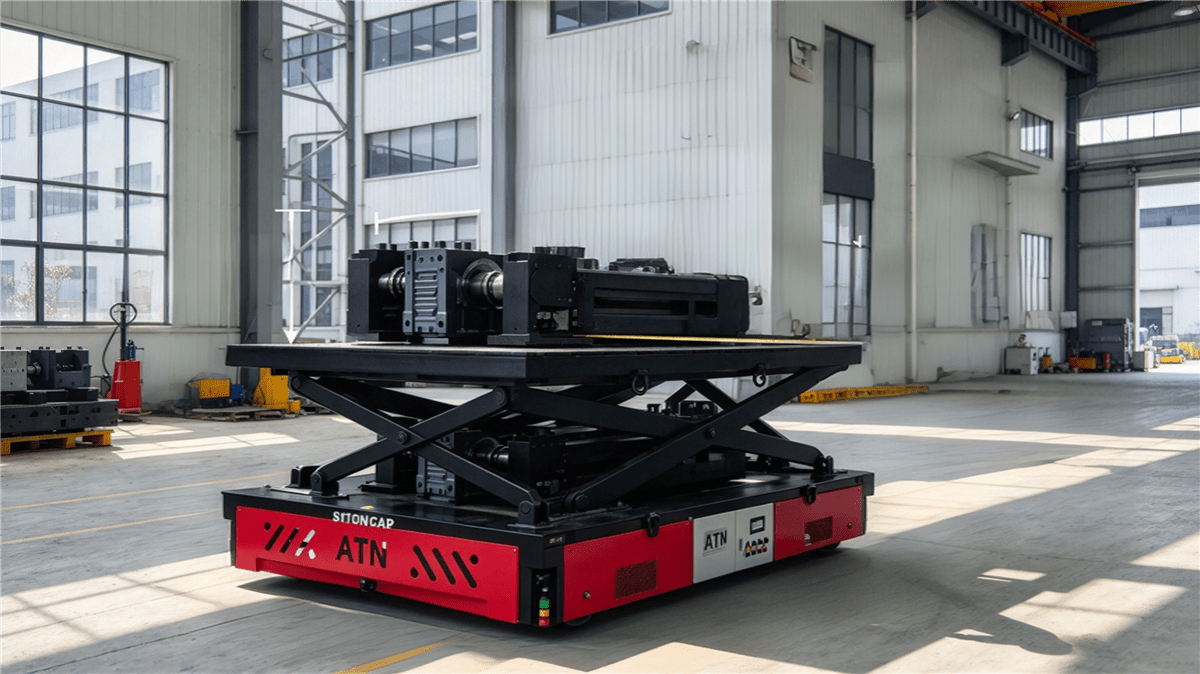
电动平车台面尺寸如何确定?货物尺寸与载荷选型方法
电动平车台面尺寸如何确定?本文从货物长宽、重量、重心、支撑方式、上下料工艺及厂内通道等方面分析台面尺寸设计方法,帮助企业合理选择电动平车规格。
阅读更多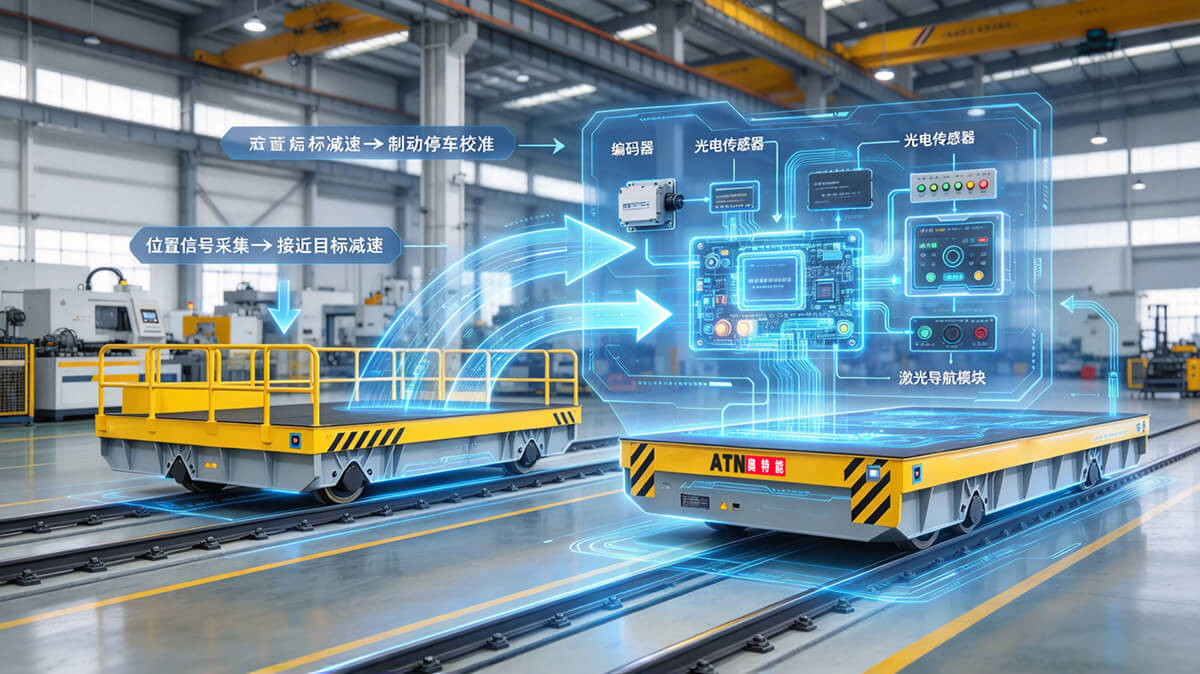
电动平车如何实现定点停车?定位原理与精准停车方案
电动平车如何实现定点停车?本文从编码器、光电检测、激光导航、机械定位等技术原理出发,分析轨道式与无轨电动平车的精准停车方案,并结合机械制造、汽车装配等实际场景介绍工位对接和定位系统选型。
阅读更多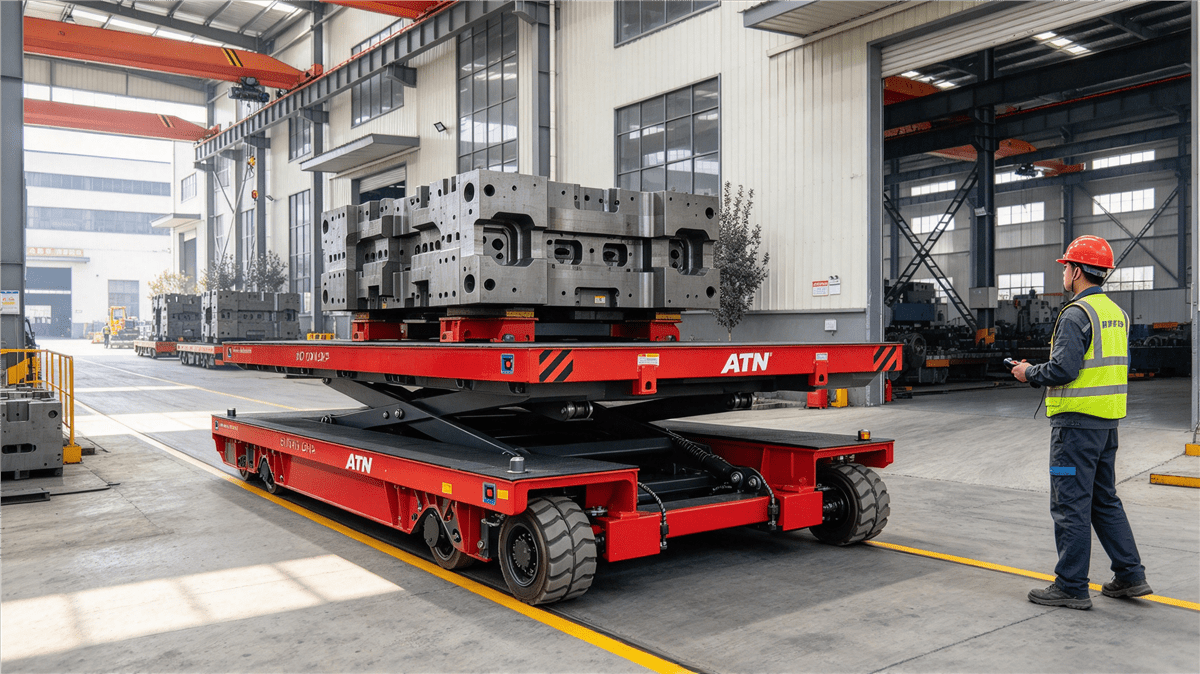
电动平车和AGV哪个好?自动化搬运设备选型指南
电动平车和AGV如何选择?从运输路线、载荷、定位精度、通道空间、系统集成和生产模式等方面分析两类设备的适用场景,帮助企业合理规划自动化搬运方案。
阅读更多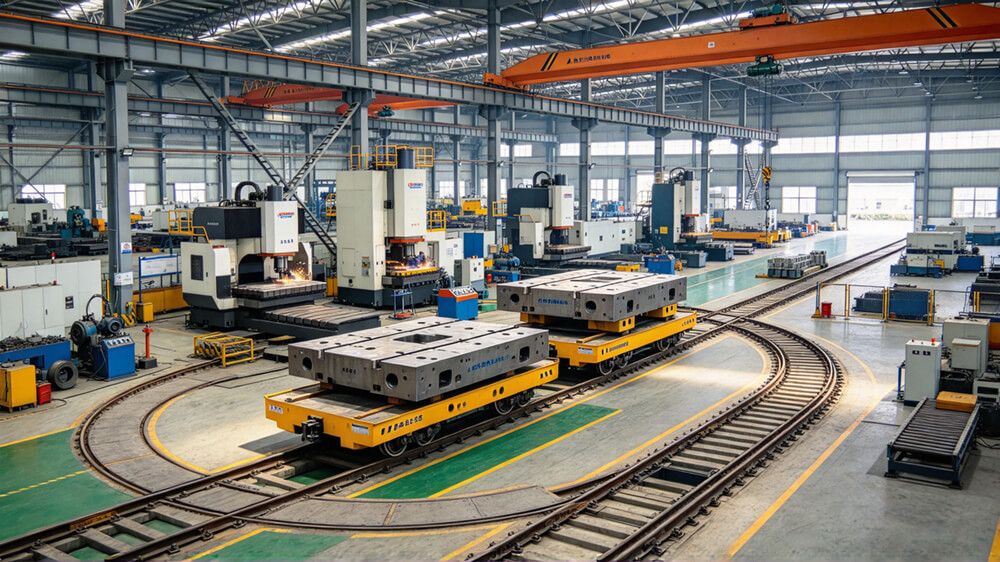
电动平车轨道式和无轨式怎么选?从工况、路线与承载需求判断
电动平车轨道式和无轨式怎么选?本文从载重、运输路线、供电方式、定位精度、地面条件和生产布局等方面分析两种方案的适用场景,并结合新乡奥特能公开产品参数,帮助企业合理选择轨道电动平车或无轨电动平车。
阅读更多