AGV需要配置安全激光雷达吗?从人员防护、运行环境到安全控制的工程选型分析
AGV(自动导引运输车)应用于生产车间、仓储物流和自动化产线时,不仅需要按照规划路线完成物料运输,还需要识别运行区域内的人员、设备及其他障碍物。安全激光雷达是实现移动设备主动避障和人员安全防护的重要组件,但并非所有AGV都必须采用相同的配置方案。
AGV是否需要配置安全激光雷达,取决于设备结构、运行速度、载荷特征、作业环境、人员活动情况以及整套系统的风险评估结果。 对于人车混行、交叉路口较多、需要动态避障的工况,安全激光雷达通常具有重要价值;对于采用固定轨道、运行区域隔离或具有其他经过验证的安全防护措施的设备,则需要结合具体风险确定配置。
新乡奥特能在规划AGV及自动化搬运系统时,可以根据现场物流路线、负载形式和人员通行需求,综合考虑安全激光雷达、机械防撞装置、急停按钮、安全控制器等组件,形成与实际工况相匹配的安全防护方案。
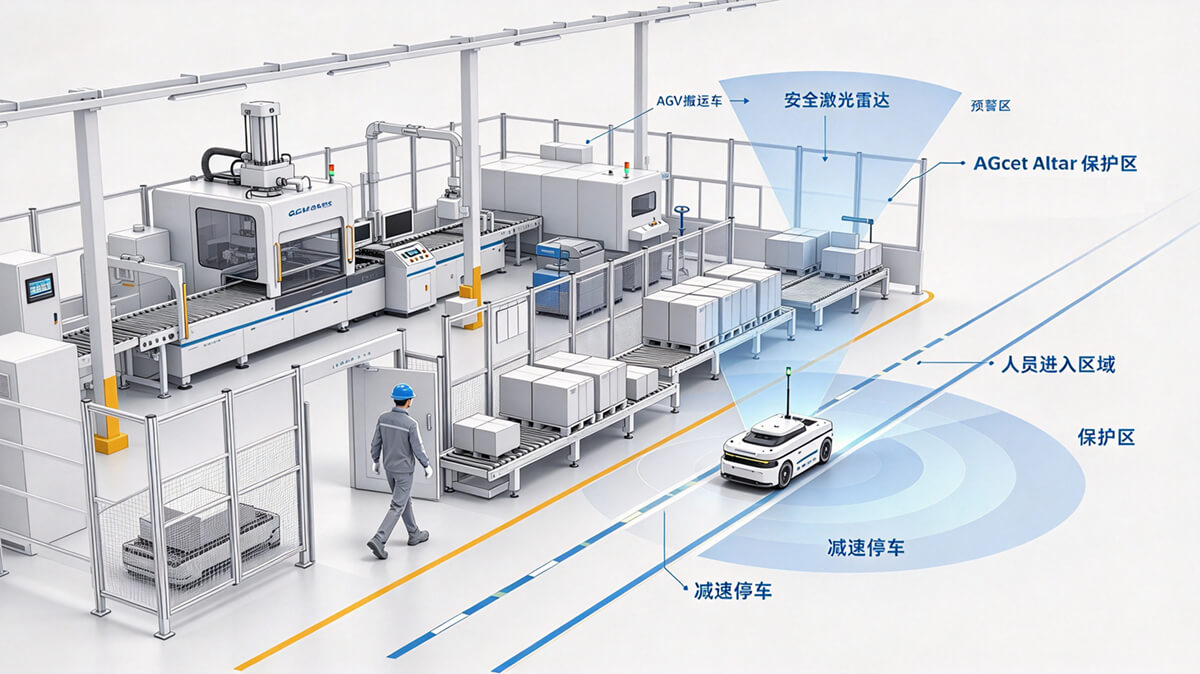
安全激光雷达在AGV系统中承担什么作用?
安全激光雷达通过发射激光并接收反射信号,测量设备周边物体的距离,按照预设的防护区域判断是否存在需要响应的目标。当人员或障碍物进入相应区域时,系统可以根据风险等级触发减速、停车或其他安全控制动作。
需要注意的是,普通导航激光雷达与安全激光雷达不能直接视为同一种设备。导航雷达主要用于环境感知、地图构建和定位导航;安全激光雷达则需要具备与预期安全功能相匹配的安全性能,并按照制造商规定的方式接入安全控制系统。普通雷达能够检测障碍物,并不代表它能够独立承担人员安全防护职责。
在实际AGV系统中,安全激光雷达通常与安全控制器、驱动控制系统及制动机构协同工作。设备检测到人员进入保护区域后,安全回路发出相应控制指令,使车辆按照设计的安全逻辑减速或停止。设备重新启动还应遵循经过评估的复位和启动条件,不能仅凭障碍物离开扫描区域就默认所有工况均可安全恢复运行。
哪些AGV应用场景需要重点考虑安全激光雷达?
安全激光雷达的配置应以风险评估为基础,而不是简单地按照AGV的载荷大小或导航方式决定。以下几类工况值得重点分析。
1. 人车混行的生产车间:识别人员进入车辆运行区域
汽车零部件工厂、机械加工车间及装配生产线通常存在人员巡检、物料补给、设备维护等活动。AGV沿固定路线或自主规划路线运输物料时,人员可能从工位侧面、通道交叉口或设备间隙进入车辆行驶区域。
这类场景的核心问题,是如何让AGV在运行过程中及时感知危险区域内的人员,并在必要时采取安全动作。
解决方案可以采用安全激光雷达建立前方保护区和预警区。预警区用于触发减速或提醒,保护区则根据风险评估设置相应的安全停车逻辑。对于需要双向行驶的AGV,应结合车辆的实际行驶方向、速度和车体结构设计防护区域,不能只考虑车头方向。
在工程实施中,还需要检查雷达安装高度、地面反射条件、货物遮挡以及车辆转弯时的扫描覆盖范围。人员的腿部、低矮障碍物和突出货物均可能影响检测效果,因此不能仅依据雷达标称量程确定防护能力。
2. 重型负载AGV:将制动距离纳入安全设计
钢材、模具、机械零部件和大型工装搬运通常需要使用重型AGV或重载自动搬运车。此类设备的安全设计不仅涉及传感器的检测能力,还与整车质量、载荷重心、运行速度、地面摩擦条件以及制动系统响应有关。
当车辆承载较重工件时,安全激光雷达检测到目标,并不意味着车辆可以立即停止。传感器响应、控制器处理、驱动系统切换及机械制动均需要时间和距离。因此,保护区域必须覆盖车辆在相应工况下的实际停止需求。
可采用的方案包括:通过安全激光雷达检测车辆周边人员,结合安全控制器实现减速或停车,并通过实车测试验证满载、空载及不同运行速度下的停止距离。对于载荷较宽、较长或存在悬伸的设备,还应考虑货物对雷达视场的遮挡,以及车辆侧面和尾部的碰撞风险。
新乡奥特能在重型负载AGV方案规划中,应将额定载荷、外形尺寸、行驶速度、制动性能和作业路线作为安全配置的基础输入,而不是单独以雷达的检测距离判断方案是否充分。
3. 窄巷道仓储:兼顾人员防护与空间约束
在高密度仓储、线边库和工位补料区域,通道可能受到货架、托盘、工装车和临时堆放物的限制。AGV需要在有限空间内完成直行、转向、取放料和停靠,防护区域既要覆盖潜在危险,又不能忽视通道宽度与周边固定设施的关系。
解决这一问题,需要根据实际车体轮廓和运动轨迹设置保护区、预警区及必要的侧向防护。对于支持360度全向移动的设备,还应评估横移、斜行和原地转向时的风险,不能直接沿用普通前进工况的保护区域。
需要强调的是,安全激光雷达并不能替代高精度定位或导航系统。导航系统负责引导车辆到达目标位置,安全系统负责执行经过验证的安全功能。两者可以协同工作,但必须明确各自的职责和接口。
安全激光雷达与普通避障雷达有什么区别?
在AGV选型过程中,导航雷达、普通避障传感器和安全激光雷达可能都具备目标检测功能,但其设计目的与安全能力并不相同。
对比项目 | 普通导航或避障传感器 | 安全激光雷达 |
|---|---|---|
主要用途 | 地图构建、定位、障碍物感知 | 执行规定的安全检测功能 |
安全性能 | 取决于具体型号,不能默认具备安全认证 | 应核对相应安全等级及认证 |
控制接口 | 常接入导航控制器或普通控制系统 | 应接入匹配的安全控制回路 |
防护区域 | 主要服务于导航或避障策略 | 可根据安全需求配置保护区和预警区 |
选型依据 | 导航精度、环境适应性、检测能力 | 安全等级、响应时间、保护范围及系统兼容性 |
以 SICK 的 microScan3 安全激光扫描仪产品系列为例,制造商公布的系列参数包括最高 9 m 的保护区域量程、275°扫描角度,以及部分型号达到 PL d、SIL 2 和 Type 3 的安全性能。具体指标因型号而异,不能将系列最大值直接套用到所有设备。
这些数据说明,选择安全激光雷达时,需要核对具体型号的技术规格,而不是只比较量程或扫描角度。对于AGV项目,还应验证安全输出与控制器、驱动器及制动系统之间的兼容性。
AGV安全激光雷达应该如何选型?
安全激光雷达的选型应从现场风险出发,再落实到传感器参数、安装结构和控制逻辑。单纯选择检测距离更大的型号,并不能保证整车安全设计合理。
1. 根据安全等级确定设备型号
采购时需要核对安全激光雷达的安全等级、性能等级、响应时间、检测分辨率和安全输出形式。安全等级应由风险评估确定,不能因为某款产品具备 PL d 或 SIL 2 等指标,就直接认定其适用于所有AGV工况。
例如,SICK microScan3部分型号的公开技术资料列出了4 m保护区域量程、275°扫描角度、95 ms响应时间,以及可配置的30 mm至200 mm分辨率。该组数据对应特定型号和配置,不代表所有microScan3型号均采用相同参数。
选型时应特别关注响应时间。传感器响应时间只是整个安全停车链路的一部分,实际制动时间还包括控制系统处理、驱动器响应和机械制动过程。设计人员需要结合车辆实际速度、停止性能及人员接近方向计算所需防护距离,并通过现场测试进行验证。
2. 根据AGV结构确定安装位置和扫描范围
安全激光雷达的安装位置会影响检测覆盖效果。对于平板式AGV,应重点检查前后方、侧边及货物悬伸区域;对于顶升式AGV,需要关注顶升机构、托盘和被搬运货物对扫描视场的影响;对于重载搬运设备,则应根据车体尺寸和运行方向确定是否需要多台扫描仪或其他补充防护装置。
如果设备具备360度全向移动能力,横向移动和旋转运动也必须纳入安全评估。必要时,可以通过多个安全传感器、接触式防撞装置或其他经过验证的安全措施补足单个扫描平面无法覆盖的区域。
此外,雷达安装高度不能仅按照方便布线或节省空间来确定。制造商说明书会对扫描平面高度、检测分辨率和最小防护距离提出要求,应结合目标检测能力及实际车体结构进行设计。
3. 根据作业环境选择防护方案
不同工厂环境会影响激光检测效果和设备运行可靠性。粉尘、油雾、地面反光、强环境光以及透明或深色物体,都需要在选型和现场验证阶段考虑。
在机械加工车间,应检查金属屑、油污和设备表面反射对传感器工作的影响;在食品或医药工厂,需要结合清洁方式、湿度和防护等级选择适用设备;在仓库中,则应验证托盘、缠绕膜、货物突出部分以及货架立柱是否影响检测。
当现场条件无法完全依靠安全激光雷达覆盖时,应补充合适的安全措施,而不是简单地扩大保护区或依赖普通导航雷达进行补偿。
安全激光雷达需要与哪些系统配合?
完整的AGV安全方案通常涉及传感器、控制器、驱动系统和机械结构,不能将安全功能全部交由单个雷达完成。
系统组成 | 主要职责 | 工程实施重点 |
|---|---|---|
安全激光雷达 | 检测保护区域内的目标 | 检测范围、分辨率、响应时间 |
安全控制器 | 处理安全输入并执行安全逻辑 | 安全等级匹配、逻辑验证 |
驱动与制动系统 | 按安全指令减速或停车 | 实际制动距离、故障响应 |
急停装置 | 提供人工紧急停止操作 | 安装位置、回路及复位逻辑 |
机械防撞装置 | 在适用情况下提供补充防护 | 结构覆盖、触发方式和安全接口 |
调度与导航系统 | 负责任务分配、路线规划和交通管理 | 与安全系统明确分工,避免普通软件承担未经验证的安全功能 |
安全系统还应考虑通信中断、传感器故障、制动异常和重新启动条件。ISO 3691-4:2023针对无人驾驶工业车辆及其系统规定了相关安全要求和验证内容,可作为AGV项目开展安全设计与验收时的重要参考。具体项目仍需确认适用的标准版本及所在地法规要求。
哪些情况下可以不配置安全激光雷达?
安全激光雷达并非所有AGV项目的固定配置。对于运行范围明确、采用固定轨道且与人员活动区域有效隔离的设备,或者采用其他经过验证的安全防护方案的系统,可以根据风险评估确定是否需要配置。
例如,部分封闭式自动搬运区域可以通过安全门联锁、区域扫描、固定防护栏和安全控制回路管理人员进入风险。采用轨道运行的RGV也应根据其运行速度、轨道交叉区域、装卸工位和人员接近方式确定安全措施。
但不配置安全激光雷达,并不意味着可以省略安全防护。项目方仍需证明所采用的措施能够控制已识别的风险,并验证停车、联锁、故障处理和人员进入等相关功能。对于开放式、人车混行的AGV应用,取消非接触式安全检测前尤其需要谨慎评估。
新乡奥特能如何规划AGV安全配置?
新乡奥特能在提供AGV及自动化搬运方案时,可以围绕实际物料流转任务开展安全配置规划,将设备载荷、车体结构、行驶路线、人员通行情况和生产节拍纳入统一评估。
针对机械制造、汽车零部件、仓储物流等场景,项目规划可以从现场布局和危险区域识别开始,进一步确定安全激光雷达的型号与安装位置、保护区域配置、安全控制接口以及制动验证要求。对于重型负载AGV、顶升AGV和全向移动设备,还需要结合载荷变化和不同运动模式开展专项验证。
项目交付前,建议至少完成以下工作:
确认AGV运行区域、人员活动范围及潜在危险点。
核对安全激光雷达的型号、认证等级、检测分辨率和响应时间。
验证满载与空载工况下的停车距离及保护区域有效性。
测试传感器遮挡、通信异常、急停触发和故障恢复等工况。
形成安全功能测试记录,并明确设备操作、维护及复位要求。
这类工程化配置方式有助于让安全激光雷达真正融入AGV的整车安全设计,而不是作为独立附件安装在设备上。对于需要兼顾重型负载、窄巷道作业、高精度定位和柔性化生产的自动化物流项目,安全系统应与车辆结构、导航系统和生产现场协同规划。
AGV是否需要配置安全激光雷达,关键不在于设备是否采用激光导航,而在于现场风险需要怎样的防护措施。对于人车混行、动态障碍较多以及运行路线复杂的工况,安全激光雷达通常是值得重点评估的配置;对于封闭区域或采用其他有效防护方式的设备,则应根据风险评估决定具体方案。
企业在选择AGV时,应同时关注传感器安全等级、实际停车距离、扫描覆盖范围和整车安全控制逻辑。新乡奥特能可根据不同物料搬运任务与现场条件,规划相应的AGV安全防护配置,为生产物流自动化提供可验证、可维护的工程方案。