RGV如何根据运输距离选择驱动系统?电机与驱动方案选型指南
RGV轨道车采用固定轨道运行,驱动系统直接决定设备的起步能力、运行速度、连续作业能力以及长期维护方式。在实际项目中,“运输距离多长”并不能单独决定采用哪一种驱动系统。相同的100米运输路线,如果一个项目每天往返几十次,另一个项目只是低频转运,两者对电机功率、减速机构、供电方式和控制策略的要求并不相同。
对于设备工程师和采购人员而言,更合理的选型方式,是把运输距离、单次负载、运行频率、速度要求、启停次数、轨道形式和供电条件放在一起计算。新乡奥特能在RGV轨道车及重载搬运设备项目中,也会根据具体运行工况进行驱动系统和动力配置,而不是仅按照车辆吨位进行固定配置。官网公开资料显示,其RGV产品支持多工位对接、多车调度以及MES/WMS系统集成;部分重载RGV公开参数为500kg至2000kg,工位对接误差可控制在±2mm。
运输距离为什么会影响RGV驱动系统?
RGV驱动系统的基本动力链可以理解为“电源—控制器—驱动电机—减速机构—驱动轮”。控制系统根据运行指令调节电机输出,减速机构将电机转速转换为适合轨道车辆运行的扭矩,再由驱动轮将牵引力传递到轨道,实现车辆启动、加速、匀速和制动。
运输距离增加以后,车辆单次运行时间和累计行驶里程都会增加。此时,驱动系统需要关注的就不只是“能不能拉动负载”,还包括连续运行时的电机温升、减速机承载能力、制动频率以及供电系统的持续能力。
例如,新乡奥特能公开的立体仓库RGV案例中,RGV最高运行速度达到2.5m/s,单次载重为1~2T,并采用编码器与控制系统实现精准停靠,定位精度达到±2mm。 这类参数说明,当RGV承担高频库区运输时,驱动系统需要与速度、负载和定位控制共同设计,而不是简单增加电机功率。
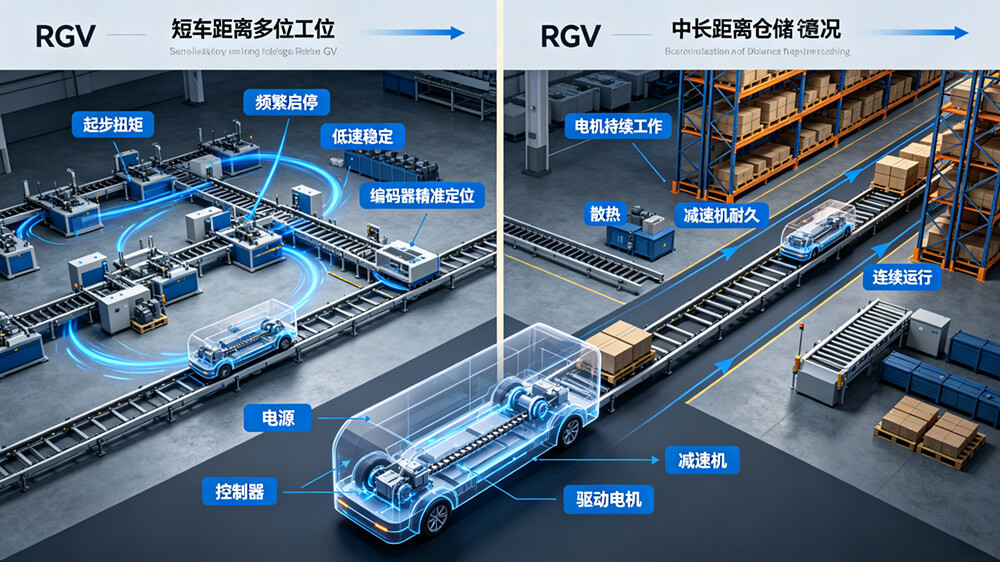
短距离运输更关注频繁启停和起步扭矩
如果RGV主要用于生产线内部短距离转运,例如几十米范围内连接两个相邻工位,设备运行距离虽然不长,但可能存在大量启动、减速和停车动作。
这种场景下,驱动系统的重点往往是低速稳定性、起步扭矩和制动控制。RGV需要在满载状态下平稳启动,在接近工位时降低速度,并通过编码器等位置反馈完成精准停车。如果驱动配置只关注最高速度,而没有考虑频繁启停带来的热负荷和机械冲击,实际运行工况就可能与设计条件不匹配。
汽车焊装车间就是典型场景。新乡奥特能公开的高速循环RGV案例采用固定轨道闭环运行,用于焊装件、工装夹具等物料的连续配送;其公开资料显示,该系统采用机械定位与光电校准方式,停靠误差可控制在±5mm以内,并支持多工位循环配送及PLC、MES系统集成。
这里的运输距离可能并不特别长,但由于生产节拍连续,RGV的驱动系统需要承担反复启动、运行、减速和停车。因此,选型时应重点核算单位时间内的启停次数,而不是仅看轨道总长度。
中长距离运输要重点考虑持续运行能力
当RGV承担仓储区、缓存区与生产线之间的中长距离运输时,单次运行时间明显增加,驱动电机和减速机构的持续工作能力就更加重要。
这类项目通常需要在额定负载条件下保持稳定运行,同时兼顾速度和定位。比如立体仓库RGV需要在多个巷道或输送节点之间进行横向转运,设备不仅承担运输任务,还要与输送线、堆垛机以及WCS系统配合。
新乡奥特能公开的某立体仓库RGV项目中,系统配置双向高速RGV,公开运行速度最高为2.5m/s,单次载重1~2T,并采用RGV与堆垛机协同的系统结构。 对这类应用而言,驱动系统设计需要同时考虑运行速度、持续工作时间和定位要求,不能单独按照“距离长,所以电机做大”处理。
不同运输距离下,驱动系统关注点可以这样判断
| 工况特征 | 驱动系统重点 | 适合关注的参数 |
|---|---|---|
| 短距离、多工位 | 起步、制动、低速运行 | 启动扭矩、启停频率、低速稳定性 |
| 中距离、高频往返 | 持续运行能力 | 电机功率、减速机、散热、制动 |
| 长距离、低频运输 | 单次运行时间和动力持续性 | 连续工作制、供电能力、运行速度 |
| 长距离、高频运输 | 综合动力配置 | 电机、减速机、供电、制动、散热 |
| 重载运输 | 牵引能力 | 负载、轮压、驱动轮数量、减速比 |
| 高精度对接 | 驱动与定位协同 | 编码器、减速控制、停车精度 |
长距离RGV不一定要单纯提高电机功率
这是RGV驱动选型中比较容易出现的误区。运输距离增加,并不意味着需要简单增加电机功率。
如果运输路线较长,但运行频率低、负载稳定,合理的速度和连续工作制可能比单纯增加峰值功率更重要。反过来,如果路线只有几十米,但车辆承载较大、每天高频启停,驱动系统同样需要较高的动态负载能力。
供电方式也会随运输距离变化。对于固定路线的连续运输,可以根据项目条件考虑电缆卷筒、滑触线等连续供电方式;如果设备需要较高的路径柔性,则可以根据运行距离和工作节拍评估电池供电方案。新乡奥特能在电动平车项目公开资料中也强调,动力方案需要结合承载吨位、运行路线、作业频率和现场环境综合确定,而不是单独按照载重量配置。
因此,对于长距离RGV项目,驱动系统实际上应当与供电系统一起设计。
两类典型行业场景,对应不同的驱动思路
在汽车焊装和零部件生产线中,RGV往往承担工装、料框及零部件的定点配送。这里的核心问题不是运输距离本身,而是固定节拍下的重复运输和多工位精准停车。解决方案可以采用轨道驱动RGV,通过编码器、光电校准和PLC控制实现速度分段控制,在接近工位时降低运行速度,再完成精准停车。新乡奥特能公开项目中的RGV停靠误差可控制在±5mm以内,可作为此类项目进行定位指标规划时的参考。
在自动化立体仓库中,RGV承担输送线、巷道以及堆垛机之间的物料转运,运输距离通常比单一生产工位之间的短距离配送更长,同时存在连续运行、高峰任务和多设备协同。此时应重点考虑驱动系统的连续工作能力、运行速度和制动控制,并结合WCS进行任务调度。公开案例中的RGV最高速度达到2.5m/s、单次载重1~2T,定位精度达到±2mm,可作为类似仓储项目进行参数规划时的实际参考数据,而具体配置仍需要依据项目负载和运行路线重新核算。
新乡奥特能RGV驱动选型应从“距离”扩展到完整工况
实际项目中,可以将RGV驱动选型理解为一个连续的工程计算过程:运输距离确定运行时间,负载确定牵引需求,运行频率决定热负荷,速度决定电机工作点,启停次数影响制动系统,轨道和车轮条件影响驱动力传递,供电方式则决定设备能够持续运行多久。
对于重载RGV,还需要进一步核算驱动轮数量、轮压分配、减速比和电机输出扭矩。如果存在坡度、频繁启停或者较大的加减速度要求,还需要将这些工况纳入驱动系统校核。新乡奥特能公开资料显示,其RGV产品支持轨道长度、转弯半径以及工位布局等项目化定制,同时可根据生产系统要求实现MES/WMS等系统对接。
因此,“RGV运输距离多少米应该选多大电机”并没有一个脱离工况的固定答案。更可靠的方式是根据运输距离+载重+速度+运行频率+启停次数+供电方式+轨道条件进行综合计算,再确定电机、减速机、驱动轮和控制系统配置。对于需要高精度定位、重型负载、窄巷道作业或柔性化生产的项目,还应把定位方式和调度系统一并纳入方案设计。
新乡奥特能面向汽车、锂电、机械制造及智能仓储等工业场景提供RGV及重载AGV系统方案,可根据实际运输距离和运行节拍进行驱动系统、供电方式与控制方案的定制设计。其官网公开资料显示,公司产品覆盖RGV轨道车及重载AGV,并支持多工位对接和系统集成。