电动转盘和电动平车如何匹配?载荷、轨道与定位选型指南
在工业生产和厂内物流系统中,电动平车负责物料的水平运输,电动转盘则用于改变车辆的行驶方向或连接不同的运输轨道。两者经常配套应用于机械加工车间、钢结构制造、模具转运、重型装备装配及仓储物流等场景。
电动转盘和电动平车能否顺畅配合,关键不只是平车能否开上转盘,还包括承载能力、台面尺寸、轨道对接精度、驱动控制方式、电气通信以及现场空间布局是否相互匹配。如果其中一个环节设计不合理,可能出现车辆无法准确进出、轨道接缝影响车轮运行、重载转动不平稳或多工位调度冲突等问题。
新乡奥特能在规划电动平车与电动转盘配套方案时,应结合物料重量、车辆结构、运行路线和实际生产节拍进行系统选型。下面从工程设计角度,分析两类设备的匹配方法及典型应用中的解决思路。
电动转盘与电动平车的工作原理及配套关系
电动平车通过电机、减速机构和车轮驱动实现物料运输,可根据现场条件采用轨道导向或无轨行驶方式。电动转盘通常由承载台面、回转支承、驱动机构、定位装置及电气控制系统组成,能够按照预设角度旋转,使台面轨道与目标轨道对齐。
在轨道式搬运系统中,平车驶入转盘并停靠在指定位置,转盘完成回转定位,确认台面轨道与目标轨道对齐后,平车再驶离转盘。整个过程需要协调车辆停车、转盘旋转、位置检测和安全互锁等动作。
两者的配套关系可以概括为:
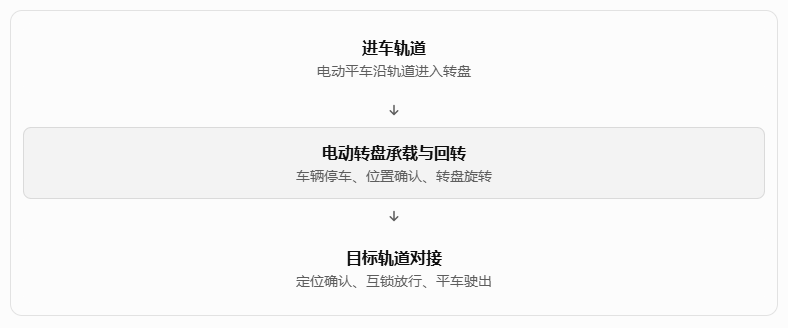
这种组合适合需要在有限场地内改变运输方向、连接多条轨道或服务多个生产工位的搬运系统。需要注意的是,电动转盘主要解决轨道换向和线路连接问题,并不直接替代平车的运输功能,两者必须作为一个完整的设备系统进行设计。
匹配电动转盘与电动平车,需要核对哪些关键参数?
1. 额定载荷必须覆盖整车与物料的总重量
电动转盘的承载能力不能只按照工件重量确定。设计时需要核算平车自重、工件重量、夹具重量以及载荷分布情况,同时考虑车辆驶入、制动和转盘启动时产生的动态作用。
例如,某搬运任务的工件重量为8吨,平车自重为3吨,工装重量为1吨,那么转盘承受的静态总重量至少为12吨。实际选型还需要根据启动加速度、偏载程度、运行频率及制造商规定的安全设计条件进行校核。
对于重型负载,除了检查转盘额定载荷,还要确认回转支承、驱动机构、台面结构、支撑轮及基础承载能力。平车的车轮载荷应与转盘结构的受力分布相匹配,避免仅满足总吨位,却忽略局部集中载荷。
2. 台面尺寸与平车轨距必须协调
转盘台面需要为平车提供足够的停靠空间。选型时应核对平车车体长度、车体宽度、轴距、车轮布置和轨道中心距,确保车辆能够完整进入转盘,并在旋转过程中保持稳定。
轨距是轨道式电动平车与电动转盘匹配的关键参数之一。转盘台面轨道的轨距、轨型和轨顶高度应与进出轨道保持一致。对于带有导向轮、特殊车轮结构或较长车体的平车,还应检查轮缘间隙、车辆端部空间及旋转过程中的干涉风险。
3. 轨道对接精度要满足车辆运行要求
转盘旋转到指定角度后,需要让台面轨道与目标轨道准确对齐。工程设计可以采用编码器位置反馈、接近开关、机械定位销或其他定位机构,并根据实际精度要求组合使用。
新乡奥特能网站发布的电动转盘选型技术文章列出了定位精度±1~±3 mm、重复定位精度±0.5~±1 mm等参考参数。这些数值属于该文章中的选型参考,并非所有转盘的统一性能指标。具体项目应以选定设备的技术规格书和现场验收结果为准。
对于普通重载转运,应重点关注轨道对接后的平稳性;对于自动上下料、精密工装输送等场景,还需要核对重复定位误差、轨道接缝和车辆停车位置之间的关系。
4. 驱动方式与控制系统需要统一规划
电动转盘可采用手动操作、遥控操作或PLC自动控制。电动平车则根据项目需求配置有线控制、无线遥控或自动运行系统。
当两者需要自动协同运行时,控制程序应建立明确的动作互锁:平车未停稳时禁止转盘旋转;转盘未完成定位时禁止平车驶出;定位信号异常或安全条件不满足时,系统应保持停止状态并提示故障。
对于需要连接MES、WMS或生产线控制系统的项目,还应提前确认通信接口、信号点位和调度逻辑,避免设备到场后再进行大范围的控制系统调整。
两个典型行业场景:如何解决转向与轨道衔接问题?
场景一:机械加工车间的重型工件跨工位转运
大型机床加工车间通常需要在上下料区、加工区和检验区之间运输铸件、机架及大型工装。由于设备基础、立柱和加工工位受到固定布局限制,运输线路可能需要在交叉口改变方向。
遇到的问题: 工件重量大、车辆长度较长,车间可用通道受到设备布置限制。运输线路需要连接不同方向的轨道,同时要求平车在转向后继续稳定运行。
解决方案: 新乡奥特能可根据工件重量和车体尺寸,规划重载电动平车与电动转盘的组合方案。平车到达转盘后完成停车,转盘将台面轨道旋转至目标线路,定位装置确认轨道对接状态后,再允许平车驶出。
针对这一工况,设计人员需要重点核算额定载荷、转盘直径、平车轴距、轨道对接精度及地基承载能力。如果车辆运输的是偏心工件,还应将工件重心位置纳入回转结构计算。
这种方案能够在轨道交叉点实现线路切换,为重型物料在多个加工工位之间流转提供可规划的运输路径。
场景二:钢结构与装备制造生产线的多方向物料配送
在钢结构制造、工程机械装配和大型设备生产过程中,钢板、结构件、焊接组件及装配工装需要在备料区、焊接工位和总装区域之间转运。不同工位的空间朝向可能存在差异,生产组织也可能随订单变化而调整。
遇到的问题: 多条轨道需要在有限区域内连接,车辆需要按生产任务进入不同工位。若缺乏统一的换向控制与位置确认机制,容易增加人工协调工作,也不利于建立标准化的物流调度流程。
解决方案: 通过电动转盘连接多方向轨道,并为电动平车设置明确的停靠位置和行驶权限。对于自动化程度较高的生产线,可利用PLC将平车到位信号、转盘角度信号、轨道对接信号和安全互锁信号纳入统一控制流程。
如果后续需要接入RGV或其他自动化搬运设备,还应提前规划设备之间的控制边界和通信方式。这样可以在不改变基本运输功能的前提下,为后续扩展多工位调度和柔性化生产预留条件。
需要说明的是,以上为典型工况的方案分析,并非特定客户项目的实测案例。实际设备配置及运行效果应以现场设计、调试和验收数据为准。
电动转盘与电动平车配套选型参考表
选型项目 | 需要确认的内容 | 设计目的 |
|---|---|---|
额定载荷 | 平车自重、工件重量、工装重量、偏载情况 | 校核结构与驱动能力 |
台面尺寸 | 平车长宽、轴距、车轮布置 | 保证车辆停靠与回转空间 |
轨道参数 | 轨距、轨型、轨顶高度 | 保证进出轨道兼容 |
定位性能 | 定位精度、重复定位精度 | 满足轨道对接要求 |
运行节拍 | 转盘回转时间、平车行驶时间、等待时间 | 匹配生产物流节拍 |
控制方式 | 遥控、PLC、自动调度及通信接口 | 实现设备协同运行 |
安全配置 | 机械限位、位置检测、急停和动作互锁 | 降低误动作风险 |
安装条件 | 地坑深度、基础强度、排水及检修空间 | 满足现场安装维护要求 |
设备安装与调试阶段,应重点验证三个环节
轨道几何精度。 转盘安装完成后,需要测量台面轨道与固定轨道的轨距、轨顶高度和接缝情况,并在不同回转位置重复检查。对于重载系统,还应关注负载状态下的平台变形及对接变化。
带载运行状态。 应根据项目验收要求进行空载和带载测试,观察车辆进出转盘时的运行平稳性、制动表现及车轮通过轨道接缝的状态。偏载工况和频繁启停工况应根据实际使用条件纳入验证计划。
控制逻辑与异常处理。 调试时应验证平车未到位、转盘定位异常、通信中断和安全回路触发等情况下的系统响应,确保设备能够按照既定逻辑停止或进入安全状态。
对于新乡奥特能而言,电动平车与电动转盘的配套设计应从实际工况出发,把机械结构、轨道布局和电气控制作为一个整体进行核对。合理的前期选型能够减少现场接口调整,为设备稳定运行、后续维护及自动化系统扩展提供基础。