无轨搬运车最小转弯半径如何确定?从车辆结构到厂内通道的工程选型分析
无轨搬运车广泛应用于机械制造、模具转运、钢材加工、汽车零部件生产及大型设备装配等场景。在实际项目中,设备能否顺利通过厂房转角、进入工位或完成狭窄区域内的转向,不仅取决于车辆外形尺寸,还与转向机构、车轮布置、载荷状态、运行速度以及现场通道布局密切相关。
对于采购人员和自动化工程师而言,选型时只关注车辆的额定载重和台面尺寸,容易忽略转弯过程中的动态占用空间。即使车辆能够在空载状态下完成转向,装载大型工件后,货物边缘、车体尾部和转向时的摆动范围也可能影响通行。
因此,确定无轨搬运车的最小转弯半径,不能只看产品参数表中的一个数值,而应结合车辆结构、负载尺寸和实际运行路线进行综合计算。新乡奥特能在规划无轨搬运车及重型搬运设备方案时,也需要根据具体工况明确转向空间、运行边界和安全余量,使设备参数与厂内物流条件相匹配。
最小转弯半径由哪些因素决定?
无轨搬运车不依赖固定轨道约束运行方向,通常通过转向轮、差速驱动或多轮独立驱动控制车辆运动。不同底盘结构对应不同的转向特性,因此不能直接使用同一套转弯半径标准进行选型。
1. 转向机构与车轮布局决定基本转弯能力
采用前轮转向、后轮转向或多轮转向的无轨搬运车,其转向中心和车身运动轨迹存在差异。对于采用传统转向几何结构的车辆,前轮转角、轴距和转向中心的位置会直接影响理论转弯半径。
2. 车体长度与宽度影响实际占用空间
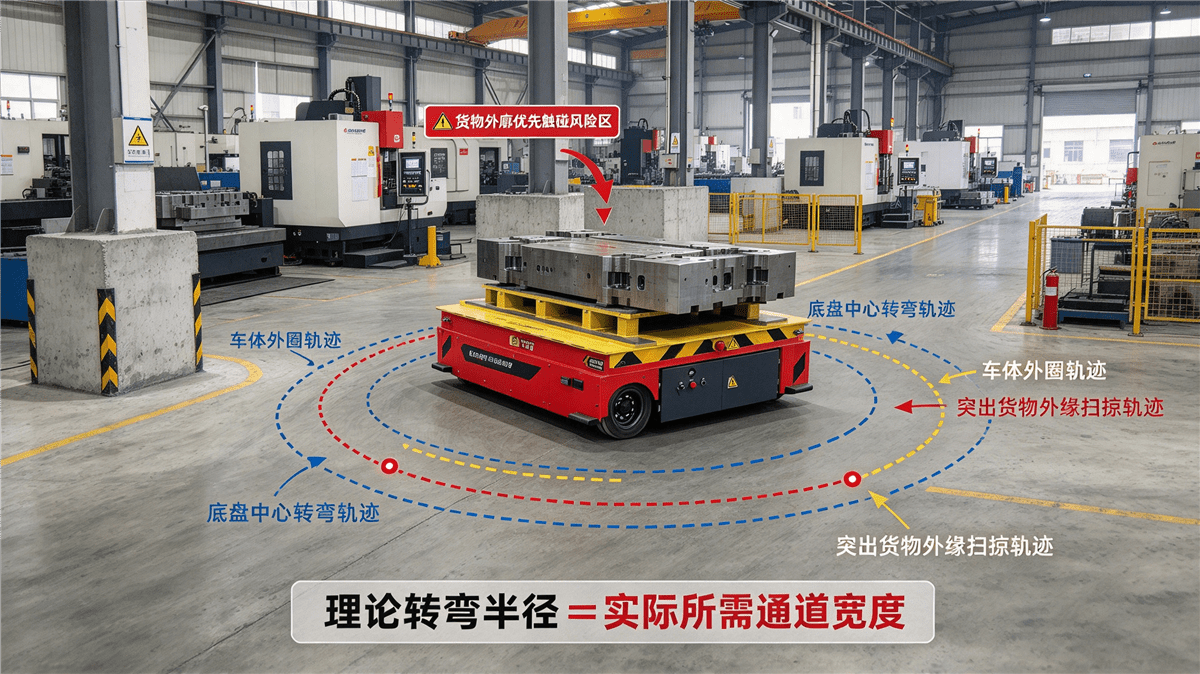
车辆的转弯半径不等于转弯时所需的通道宽度。车辆绕转向中心运动时,车头、车尾和车身外侧会形成不同的运动轨迹。车体越长,转向中心与车身端部之间的距离通常越值得关注。
对于承载钢卷、模具、机床部件或大型工装的搬运车,实际占用空间还包括货物超出车体边缘的部分。如果工件长度明显大于车辆台面长度,转向时工件外缘可能比车体更早接近立柱、设备护栏或其他障碍物。
工程设计需要同时核算车体内侧轨迹、车体外侧轨迹及货物外缘轨迹,而不能仅根据底盘中心点的运动半径判断车辆是否能够通过。
3. 负载、速度和地面条件影响转向控制
额定载荷会影响轮胎或车轮的受力、驱动系统的工作状态以及车辆的制动和转向响应。车辆在低速下完成的转向动作,也不一定能够直接作为较高运行速度下的安全依据。
无轨搬运车通常需要在额定载荷、规定运行速度和设计地面条件下进行转向验证。地面平整度、摩擦条件、车轮磨损、载荷重心以及控制系统的加减速设置,都可能影响实际轨迹和停车位置。
因此,最小转弯半径应明确对应的测试条件。例如,是空载还是满载,是原地旋转还是连续行驶转弯,以及测量的是车辆中心轨迹还是车体最外侧轨迹。缺少这些条件的单一数值,难以直接用于厂房布局设计。
理论转弯半径与实际通行空间如何区分?
在设备选型过程中,需要区分三个概念:理论转弯半径、车体外侧转弯半径和最小通行宽度。
理论转弯半径描述车辆某个参考点的运动轨迹;车体外侧转弯半径用于评估车身外缘扫过的区域;最小通行宽度则与车辆进入弯道前后的姿态、转向方式、货物尺寸以及障碍物分布有关。
对于采用全向轮或多轮独立驱动的全向移动平台,车辆可以通过控制不同车轮的速度和方向,实现横移、斜行或原地旋转。此类设备的运动能力不能简单套用传统前轮转向车辆的计算公式,必须依据底盘结构和厂商提供的运动学参数进行验证。
以新乡奥特能公开的150吨无轨电动平车产品页面为例,该页面标注的最小转弯半径为2米,并列出磁导航、激光导航和视觉导航等配置选项。这个数值只能作为该页面对应产品配置的参考,不能直接视为所有载重等级、车体尺寸和转向形式的统一指标。具体项目仍需确认测量基准、负载状态及转向条件。
两个典型场景:如何根据转弯空间确定设备规格?
场景一:机械加工车间的大型模具转运
机械加工和模具制造车间经常需要将大型模具从存放区转运至加工设备或装配工位。运输路线可能经过机床之间的通道、厂房立柱附近的弯道,以及需要精确对接的工位入口。
核心问题: 模具的外形尺寸可能超过搬运车台面,且不同工位之间的通道宽度并不一致。仅依据车辆底盘的最小转弯半径选型,无法充分判断模具能否安全通过。
解决方案: 规划时应将模具外廓与车辆运动轨迹一起纳入分析。工程人员可根据车体长度、宽度、模具伸出量和转向中心位置,建立弯道运动包络,并在关键位置核算最小净空。
对于需要在狭窄区域内调整朝向的工况,可评估具备多轮独立驱动或360度全向移动能力的重型搬运平台。设备选型还应结合模具重量、重心位置、轮组承载能力及地面条件,确认其在满载状态下能够完成预定转向动作。
新乡奥特能提供的无轨电动搬运车及重载全向移动平台,可根据项目需求进行非标设计。具体是否适用,应以实际底盘结构、载荷参数和现场路线验证结果为准。
场景二:汽车零部件生产线的多工位配送
在汽车零部件制造现场,无轨搬运车可能需要在暂存区、加工工位和装配工位之间往返。随着生产节拍变化,物料配送路线也可能调整,部分转弯位置还需要兼顾人员通行和其他物流设备的运行空间。
核心问题: 搬运车既要完成路线转向,又要在指定位置与生产工位对接。如果只考虑转弯半径,而忽略停车姿态、工装尺寸和对接误差,就可能出现车辆能够通过弯道、却无法按要求进入工位的情况。
解决方案: 设备规划应同时核算转弯空间与工位对接空间。对于普通转向车辆,需要验证车辆完成弯道后是否具备足够的调整距离;对于全向移动平台,则可进一步评估横移、斜行和原地旋转等动作是否适合现场布局。
如果项目需要自动导航,应将导航定位精度、停车精度、运行速度和安全避障配置纳入技术协议。导航定位精度并不等于货物最终对接精度,工装间隙、载荷偏移和机械定位结构同样会影响对接结果。
这类项目的目标不是单纯追求更小的转弯半径,而是在满足安全距离的前提下,让设备完成连续、可重复的物料配送和工位对接。
无轨搬运车最小转弯半径的工程核算流程
第一步:测量现场通道
测量弯道净宽、立柱位置、设备外廓、工位入口和地面条件,确认最不利位置的可用空间。
第二步:确定车辆与载荷尺寸
明确车体长宽、轴距或轮组布局、最大转向角、货物外廓和重心位置,避免只计算空车轨迹。
第三步:计算转弯运动包络
根据车辆运动学模型或厂家提供的轨迹数据,核算车头、车尾、车身侧边及货物边缘在转弯过程中的最大占用范围。
第四步:开展满载现场验证
在规定载荷、运行速度和地面条件下,测试转向、停车、工位对接及安全保护功能,并将验证结果纳入验收标准。
核算时还应预留合理的安全间隙。间隙不能仅凭经验统一设定,而应结合运行速度、定位误差、地面平整度、载荷偏移以及人员和设备的隔离要求确定。涉及人员混行的区域,还需要独立评估安全扫描范围、制动距离和动态避障策略。
采购时应重点确认哪些技术参数?
参数项目 | 选型时需要确认的内容 |
|---|---|
最小转弯半径 | 测量基准、空载或满载条件、对应转向模式 |
车体尺寸 | 长度、宽度、离地间隙及转向时的外廓范围 |
载荷能力 | 额定载重、货物尺寸、重心及轮组载荷分配 |
转向方式 | 前轮转向、差速转向、多轮转向或全向移动 |
定位与停车 | 导航定位精度、停车精度、工位对接要求 |
运行安全 | 运行速度、制动距离、避障配置和安全间隙 |
场地条件 | 通道净宽、地面平整度、坡度及地面承载能力 |
需要特别注意,最小转弯半径、最小通道宽度和原地旋转能力是不同的技术指标。具备原地旋转能力的车辆,也需要核实车体和货物旋转时的最大外廓范围;标注了较小转弯半径的车辆,也不一定适合所有窄巷道工况。
对于新乡奥特能的无轨搬运车项目,建议在方案阶段提供运输物料的长宽高、最大重量、车间平面图、最窄通道尺寸及工位对接要求,由技术人员据此确认转向结构、车辆规格和安全运行边界。产品页面的公开参数可作为初步选型参考,最终技术指标应以对应型号的技术规格书、设计图纸和项目验收条件为准。